Software di visione artificiale per celle robotizzate
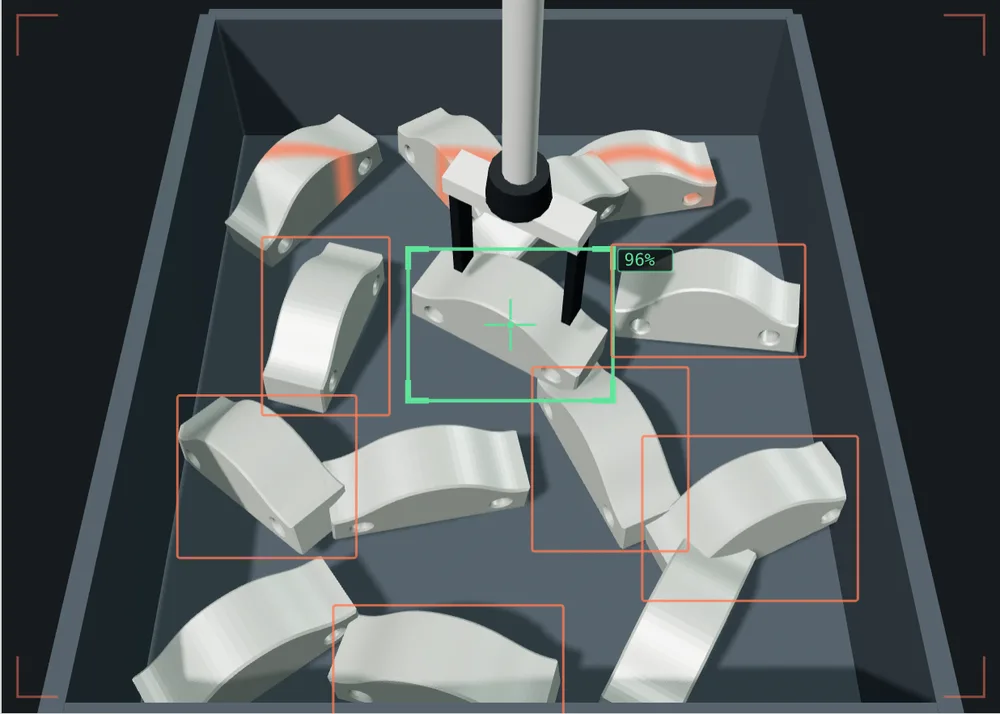
Diciamo al robot dove afferrare. Il cliente resta vostro.
E alla linea cosa scartare. Il modello lo addestriamo sui pezzi veri del vostro cliente.
Filmato di repertorio, non è un nostro impianto.
01 Il vostro cliente
Sul vostro cliente non ci mettiamo le mani.
Chi ci manda un progetto ci consegna anche il rapporto con la sua azienda. Vale più del progetto. Lo trattiamo così.
- NDAFirmato prima che apriamo il disegno, non dopo il preventivo.
- Non concorrenzaNel contratto c'è una clausola sul vostro cliente, ventiquattro mesi dalla chiusura del progetto.
- InvisibilitàNon compariamo in offerta. In riunione veniamo solo se ci portate voi. Il nostro nome non sta sulla macchina e non sta sulla targhetta.
- Richieste diretteSe una fabbrica ci scrive da sola e in quella zona state lavorando voi, giriamo la richiesta a voi.
02 Il confine
Dove finisce il vostro lavoro e comincia il nostro.
Scriviamo noi il controllo che porta il modello in produzione, sul robot e sul PLC che avete già. Non regole scritte a mano: modelli che reggono quando il pezzo cambia posizione, o quando in reparto cambia la luce.
Voi
- Meccanica ed EOAT.
- Quadro elettrico e cablaggio.
- PLC e sicurezza.
- Layout, montaggio, collaudo in campo.
- Il rapporto con il cliente.
Noi
- Acquisizione delle immagini e costruzione del dataset.
- Addestramento e validazione del modello.
- Inferenza a bordo macchina.
- L'interfaccia verso il vostro PLC.
- Monitoraggio del modello nel tempo.
Parliamo con il PLC in TCP/IP, Profinet o EtherNet/IP. Il modello ve lo consegniamo in ONNX. Gira su un PC industriale con scheda video dentro il quadro, non sul cloud: le immagini dei vostri clienti non escono dallo stabilimento.
03 Prima di prometterlo
Prima di prometterlo al cliente, fatecelo vedere.
Mandate una foto del pezzo, la tolleranza e il tempo ciclo. In due giorni lavorativi vi arriva un documento di due pagine con una di tre risposte. È gratuito, e se il caso non regge lo diciamo, anche quando ci costa il lavoro.
-
Fattibile.
C'è scritta la soglia che garantiamo e come la misuriamo al collaudo.
-
Fattibile con riserve.
C'è scritto cosa va cambiato prima: l'illuminazione, la presa, il modo in cui il pezzo arriva, il tempo ciclo.
-
Non fattibile.
C'è scritto perché. Se esiste un altro modo di risolvere quel problema, ve lo scriviamo lo stesso, anche se non lo facciamo noi.
04 Cosa resta a voi
Se domani smettete di chiamarci, l'impianto continua a girare.
- Il modello addestrato ve lo consegniamo esportato. Gira senza di noi.
- I dataset annotati sono vostri, immagini comprese. Non li riusiamo per altri lavori senza chiedervelo.
- Il codice di integrazione sta nel vostro repository. Non nel nostro.
- Il canone paga il monitoraggio e il riaddestramento. Se lo disdite il sistema non si ferma: smette solo di migliorare.
Il motivo per cui il canone esiste è che i modelli si consumano. Cambia il fornitore della lamiera, cambia la luce in reparto a febbraio, e la percentuale di falsi scarti sale senza che nessuno abbia toccato niente. Quello lo guardiamo noi.
05 Chi c'è dietro
Siamo nuovi, e lo diciamo noi.
Collimo nasce dentro Firmamento e per ora ne è un progetto, non una società a sé. Quando avrà abbastanza lavoro camminerà da sola. Lo scriviamo qui perché è il genere di cosa che si scopre comunque, e conviene leggerla da noi.
Non abbiamo ancora clienti da mostrare. Per questo il primo passo è gratuito e il saldo è legato a una soglia scritta: il rischio ve lo togliamo di mano noi, visto che non possiamo ancora togliervelo con le referenze.
06 Il caso
Mandate il caso.
Serve poco. Una foto del pezzo, anche fatta col telefono. Cosa deve fare il robot. La tolleranza e il tempo ciclo. Se avete il disegno meglio, e se non ce l'avete si parte lo stesso.
Ricevuto.
Rispondiamo entro due giorni lavorativi con una di tre cose: fattibile, fattibile con riserve, non fattibile. Con il perché, in tutti e tre i casi.
Se nel frattempo vi serve parlarne, l'indirizzo è in fondo alla pagina.
Perché adesso
I primi tre progetti li prendiamo a condizioni che non ripeteremo, perché ci servono referenze da mostrare. Non è una promozione con il conto alla rovescia: quando i tre sono presi, finisce.