Software pro umělé vidění robotizovaných buněk
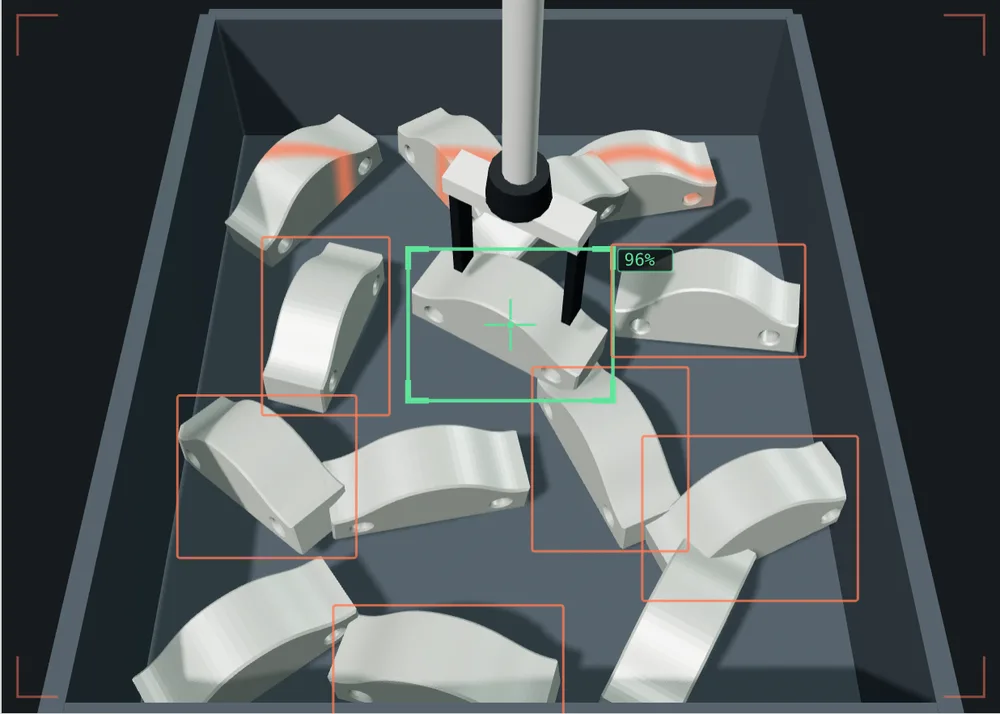
Řekneme robotu, kde má uchopit. Zákazník zůstává váš.
A lince řekneme, co vyřadit. Model trénujeme na reálných dílech vašeho zákazníka.
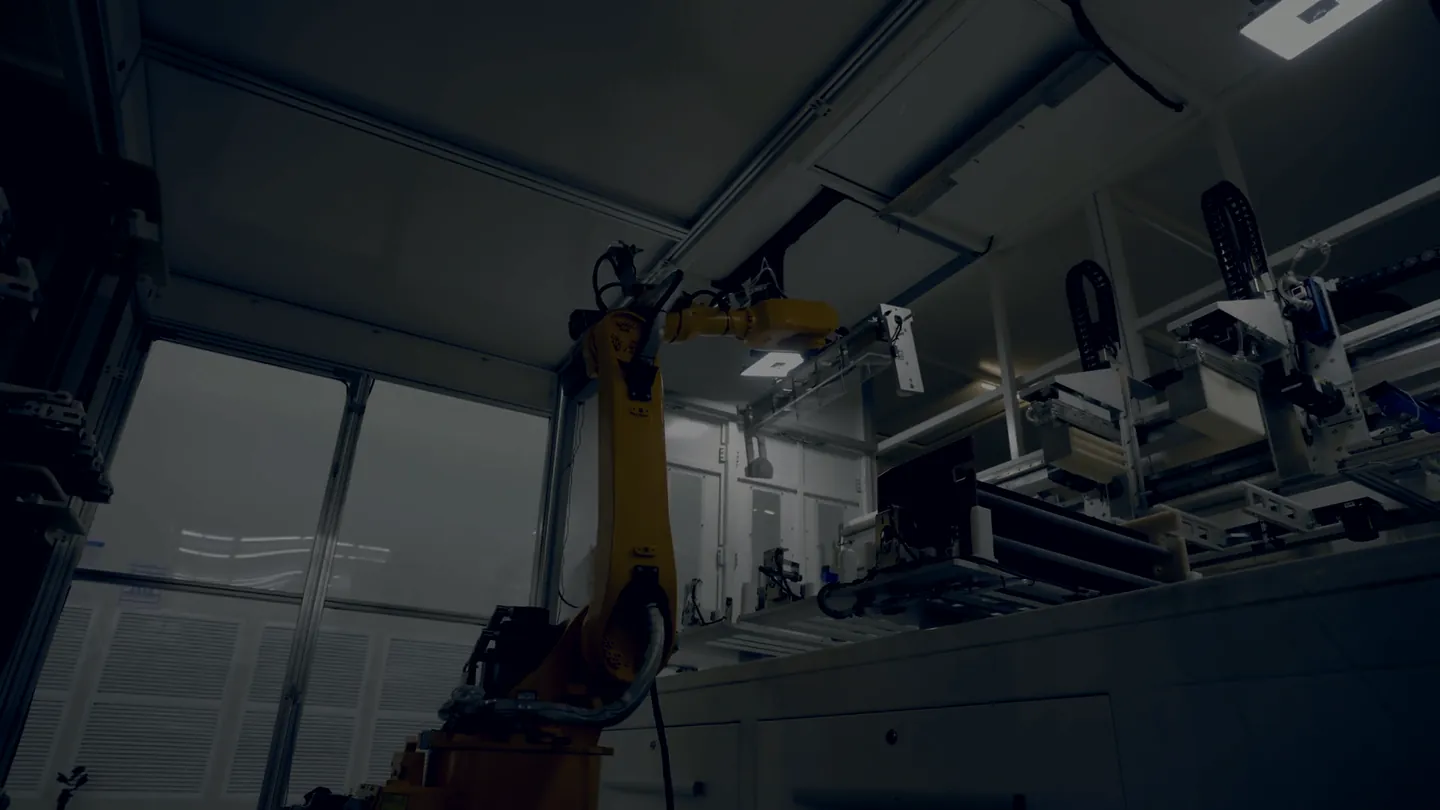
Archivní záznam, nejde o naše zařízení.
01 Váš zákazník
Na vašeho zákazníka si nesaháme.
Kdo nám pošle projekt, předá nám i vztah se svou firmou. Ten má větší hodnotu než projekt. Zacházíme s ním takto.
- NDAPodepsáno dříve, než otevřeme výkres, ne až po cenové nabídce.
- NekonkurenceV kontraktu je klauzule o vašem zákazníkovi, dvacet čtyři měsíců od ukončení projektu.
- NeviditelnostNepodáváme nabídky. Na schůzku přijdeme jen, pokud nás vezmete vy. Naše jméno není na stroji ani na štítku.
- Přímé požadavkyPokud nás osloví továrna sama a v té oblasti pracujete vy, požadavek přepošleme vám.
02 Hranice
Kde končí vaše práce a začíná naše.
Naprogramujeme kontrolu, která nasadí model do výroby, na váš stávající robot a PLC. Ne manuálně psaná pravidla: modely, které fungují, když se součástka posune, nebo když se v dílně změní osvětlení.
Vy
- Mechanika a EOAT.
- Rozvaděč a kabeláž.
- PLC a bezpečnost.
- Layout, montáž, zkouška v provozu.
- Vztah se zákazníkem.
My
- Získávání snímků a tvorba datasetu.
- Trénink a validace modelu.
- Inference přímo na stroji.
- Rozhraní k vašemu PLC.
- Monitorování modelu v čase.
Komunikujeme s PLC přes TCP/IP, Profinet nebo EtherNet/IP. Model vám předáme ve formátu ONNX. Běží na průmyslovém PC s grafickou kartou uvnitř rozvaděče, ne v cloudu: snímky vašich zákazníků neopouštějí závod.
03 Než to slíbíte
Než to slíbíte zákazníkovi, ukažte nám to.
Pošlete fotografii součástky, toleranci a dobu cyklu. Do dvou pracovních dnů obdržíte dvoustránkový dokument s jednou ze tří odpovědí. Je to zdarma a pokud to není realizovatelné, řekneme vám to, i když tím přijdeme o zakázku.
-
Realizovatelné.
Je v něm zapsán garantovaný práh a způsob, jak ho změříme při zkoušce.
-
Realizovatelné s výhradami.
Je v něm napsáno, co je třeba změnit předem: osvětlení, uchopení, způsob přívodu dílu, čas cyklu.
-
Nerealizovatelné.
Je v něm napsáno proč. Pokud existuje jiný způsob řešení toho problému, napíšeme vám ho také, i když to neděláme my.
04 Co zůstává na vás
Pokud nás zítra přestanete volat, zařízení poběží dál.
- Natrénovaný model vám předáme exportovaný. Poběží i bez nás.
- Annotované datasety jsou vaše, včetně snímků. Nepoužíváme je pro jiné práce bez vašeho souhlasu.
- Kód pro integraci je ve vašem repositáři. Ne v našem.
- Paušál platí za monitorování a přetrénování. Pokud ho zrušíte, systém se nezastaví: jen přestane zlepšovat.
Důvod, proč paušál existuje, je ten, že se modely opotřebovávají. Změní se dodavatel plechu, změní se světlo v hale v únoru, a procento falešných zmetků stoupne, aniž by někdo něco měnil. To sledujeme my.
05 Kdo za tím stojí
Jsme noví, a říkáme to sami.
Collimo vzniklo ve Firmamentu a zatím je jeho projektem, ne samostatnou společností. Až bude mít dost práce, osamostatní se. Píšeme to zde, protože je to věc, kterou se stejně dozvíte, a je lepší si to přečíst od nás.
Zatím nemáme zákazníky k předvedení. Proto je první krok zdarma a zůstatek je vázán na písemně stanovený práh: riziko vám bereme z rukou my, protože vám ho zatím nemůžeme vzít referencemi.
06 Případ
Pošlete nám případ.
Stačí málo. Fotka dílu, i mobilní. Co má robot dělat. Tolerance a čas cyklu. Pokud máte výkres, tím lépe, a pokud ne, začneme i tak.
Přijato.
Odpovíme do dvou pracovních dnů s jednou ze tří možností: realizovatelné, realizovatelné s výhradami, nerealizovatelné. Včetně důvodu ve všech třech případech.
Pokud mezitím potřebujete probrat detaily, adresa je dole na stránce.
Proč teď
První tři projekty bereme za podmínek, které už nebudeme opakovat, protože potřebujeme reference k předvedení. Není to žádná akce s odpočítáváním: jakmile budou tři projekty obsazeny, končí to.