Vision-software til robotceller
Vi siger, hvor robotten skal gribe. Kunden forbliver jeres.
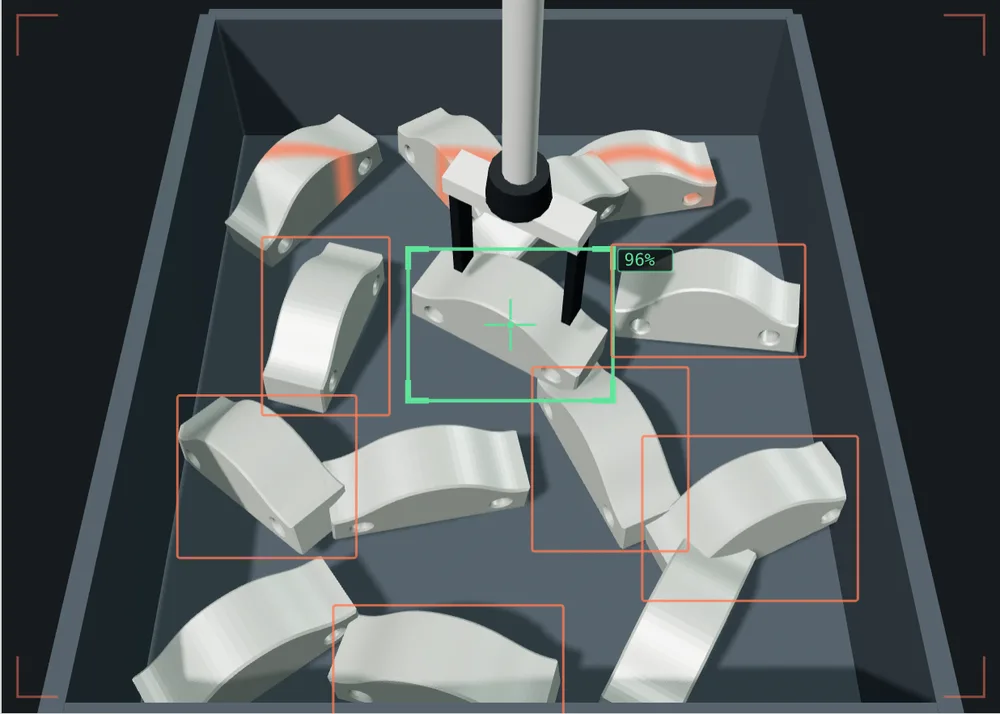
Og hvad linjen skal sortere fra. Modellen træner vi på jeres kundes reelle emner.
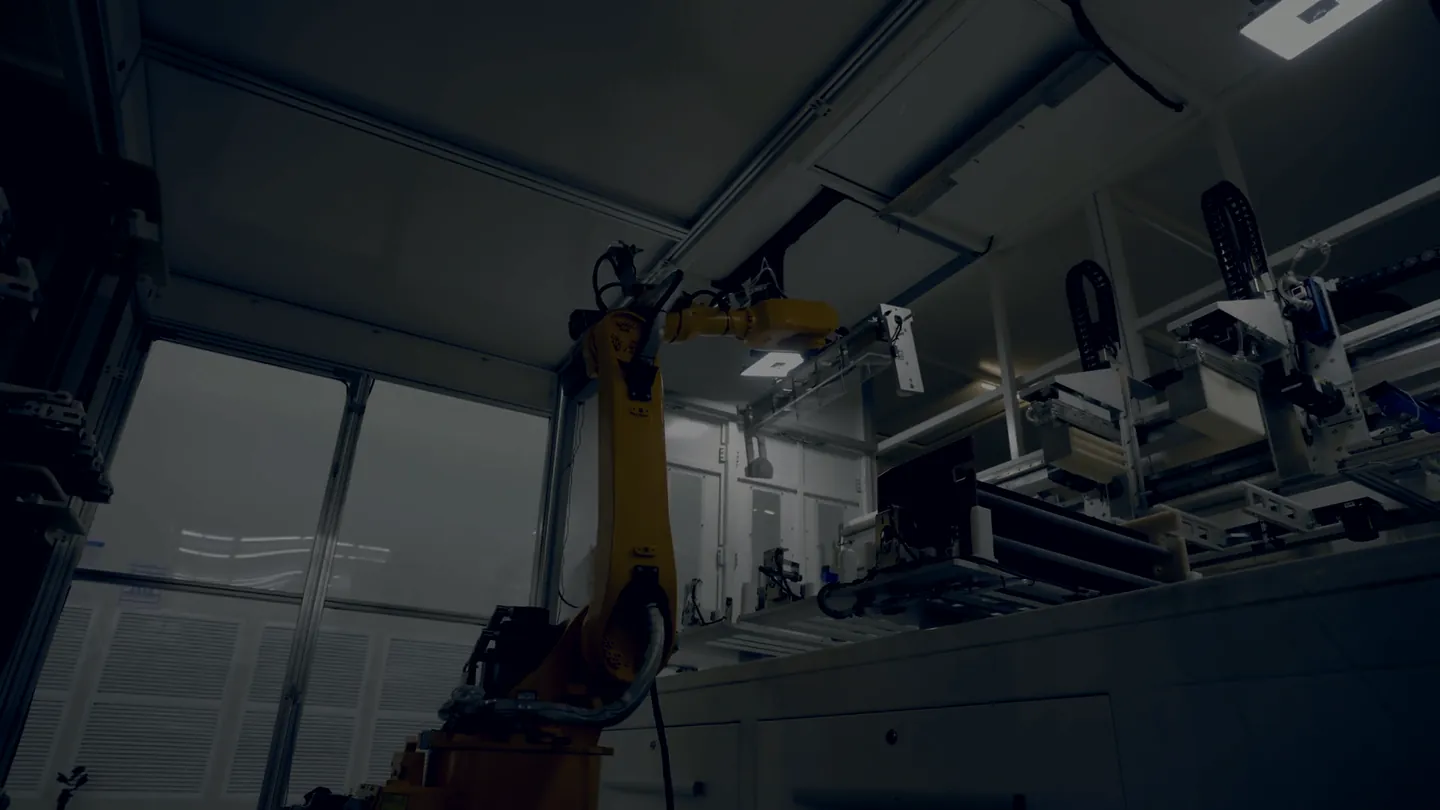
Arkivoptagelse, ikke en af vores anlæg.
01 Jeres kunde
Vi lægger ikke hænderne på jeres kunde.
Den, der sender os et projekt, overdrager os også forholdet til sin virksomhed. Det er mere værd end projektet. Vi behandler det sådan her.
- NDAUnderskrevet, før vi åbner tegningen, ikke efter tilbuddet.
- Ikke-konkurrenceI kontrakten er der en klausul om jeres kunde, fireogtyve måneder fra projektets afslutning.
- UsynlighedVi optræder ikke i tilbud. Vi deltager kun i møder, hvis I tager os med. Vores navn står ikke på maskinen eller på typeskiltet.
- Direkte henvendelserHvis en fabrik skriver til os direkte, og I arbejder i området, videresender vi henvendelsen til jer.
02 Grænsen
Hvor jeres arbejde slutter, og vores begynder.
Vi skriver selv den kontrol, der bringer modellen i produktion, på jeres eksisterende robot og PLC. Ikke håndskrevne regler: modeller, der holder, når emnet skifter position, eller når lyset i afdelingen ændrer sig.
Jer
- Mekanik og EOAT.
- El-tavle og kabling.
- PLC og sikkerhed.
- Layout, montage, idriftsættelse på stedet.
- Forholdet til kunden.
Os
- Billedoptagelse og opbygning af datasæt.
- Træning og validering af modellen.
- Inferens på maskinen.
- Grænsefladen til jeres PLC.
- Overvågning af modellen over tid.
Vi kommunikerer med PLC’en via TCP/IP, Profinet eller EtherNet/IP. Modellen afleverer vi i ONNX. Den kører på en industriel PC med grafikkort i tavlen, ikke i skyen: jeres kunders billeder forlader ikke fabrikken.
03 Før I lover det
Før I lover det til kunden, så lad os se det.
Send en foto af emnet, tolerancen og cyklustiden. Inden for to arbejdsdage modtager I et dokument på to sider med ét af tre svar. Det er gratis, og hvis sagen ikke holder, siger vi det, også når det koster os arbejdet.
-
Gennemførligt.
Der står den tærskel, vi garanterer, og hvordan vi måler den ved idriftsættelsen.
-
Gennemførligt med forbehold.
Der står, hvad der skal ændres først: belysningen, grebet, måden emnet ankommer på, cykeltiden.
-
Ikke gennemførligt.
Der står hvorfor. Hvis der findes en anden måde at løse problemet på, skriver vi det alligevel, også selvom vi ikke selv udfører det.
04 Hvad der er tilbage til jer
Hvis I i morgen holder op med at kontakte os, fortsætter anlægget med at køre.
- Den trænede model afleverer vi eksporteret. Den kører uden os.
- De annoterede datasæt er jeres, billeder inkluderet. Vi genbruger dem ikke til andre opgaver uden at spørge jer.
- Integrationskoden ligger i jeres repository. Ikke i vores.
- Abonnementet dækker overvågning og genoptræning. Hvis I opsiger det, stopper systemet ikke: det holder bare op med at blive bedre.
Grunden til, at abonnementet findes, er, at modeller slides. Skifter leverandøren af pladen, skifter lyset i hallen i februar, og andelen af falske kassationer stiger, uden at nogen har rørt ved noget. Det holder vi øje med.
05 Hvem der står bag
Vi er nye, og det siger vi selv.
Collimo opstår inden for Firmamento og er foreløbig et projekt, ikke et selvstændigt selskab. Når det har nok arbejde, går det selv. Vi skriver det her, fordi det er den slags ting, man alligevel finder ud af, og det er bedre at læse det hos os.
Vi har endnu ikke kunder at vise. Derfor er første skridt gratis, og saldoen er bundet til en skriftlig tærskel: risikoen tager vi fra jer, da vi endnu ikke kan tage den med referencer.
06 Sagen
Send sagen.
Det kræver ikke meget. Et billede af emnet, også taget med telefonen. Hvad robotten skal gøre. Tolerancen og cykeltiden. Hvis I har tegningen, er det bedre, og hvis I ikke har den, starter vi alligevel.
Modtaget.
Vi svarer inden for to arbejdsdage med en af tre ting: gennemførligt, gennemførligt med forbehold, ikke gennemførligt. Med begrundelsen i alle tre tilfælde.
Hvis I i mellemtiden har brug for at tale om det, står adressen nederst på siden.
Hvorfor nu
De første tre projekter tager vi til betingelser, som vi ikke gentager, fordi vi har brug for referencer at vise. Det er ikke en kampagne med nedtælling: når de tre er taget, er det slut.