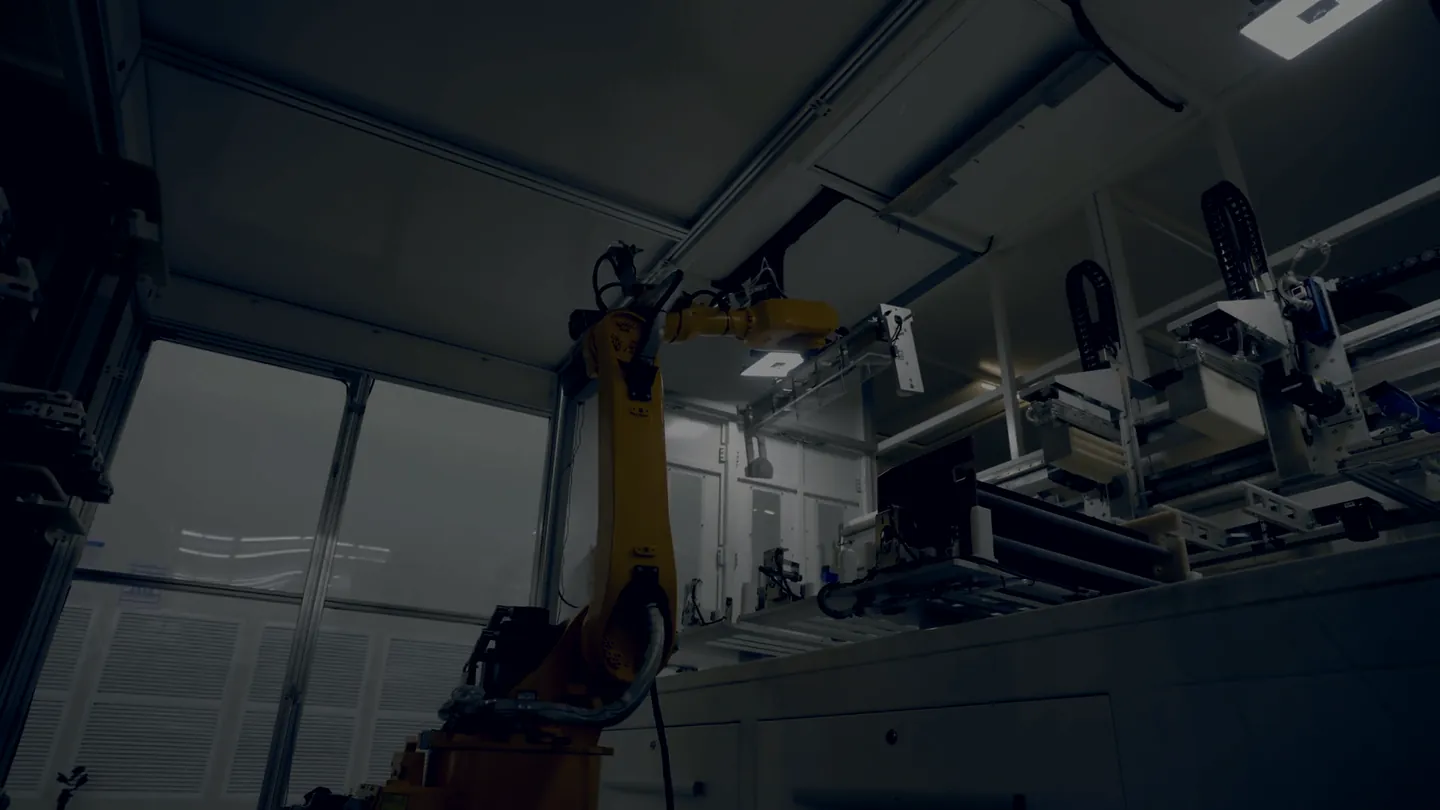
Bildverarbeitungssoftware für Roboterzellen
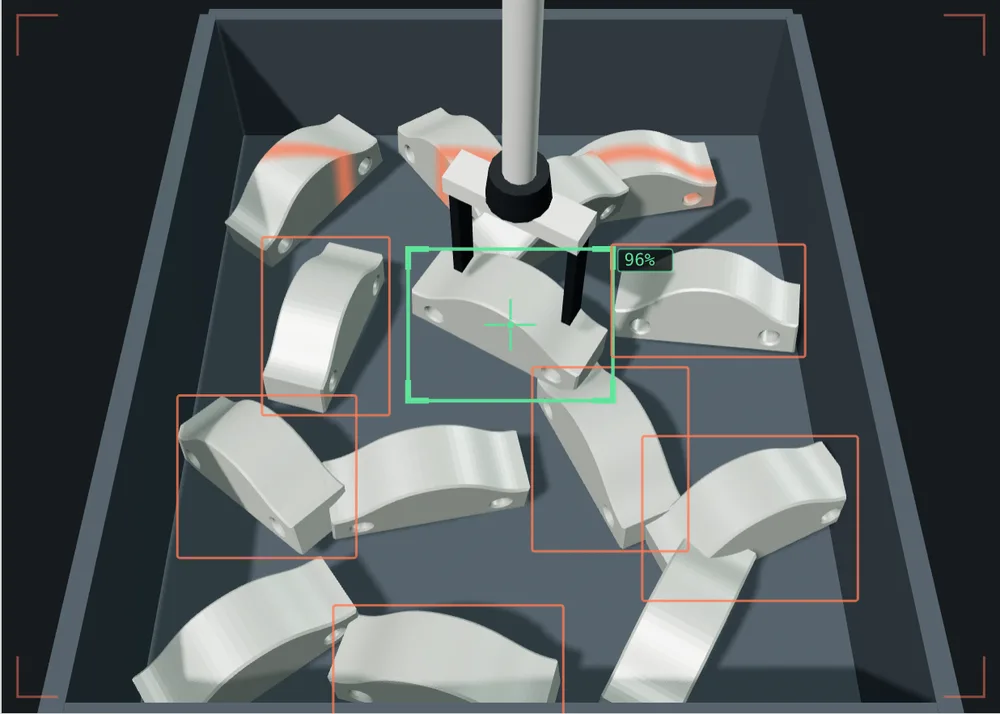
Wir sagen dem Roboter, wo er greifen soll. Der Kunde bleibt Ihrer.
Und an der Linie entscheiden, was aussortiert wird. Das Modell trainieren wir mit den echten Teilen Ihres Kunden.
Archivaufnahme, keine unserer Anlagen.
01 Ihr Kunde
An Ihrem Kunden mischen wir uns nicht ein.
Wer uns ein Projekt schickt, übergibt uns auch die Beziehung zu seinem Unternehmen. Das ist mehr wert als das Projekt. So gehen wir damit um.
- NDAUnterschrieben, bevor wir die Zeichnung öffnen, nicht nach dem Angebot.
- Keine KonkurrenzIm Vertrag steht eine Klausel zu Ihrem Kunden, vierundzwanzig Monate ab Projektabschluss.
- UnsichtbarkeitWir tauchen nicht im Angebot auf. Zu Besprechungen kommen wir nur, wenn Sie uns mitnehmen. Unser Name steht nicht an der Maschine und nicht am Typenschild.
- Direkte AnfragenWenn uns ein Betrieb direkt anschreibt und Sie in dieser Region gerade arbeiten, leiten wir die Anfrage an Sie weiter.
02 Die Grenze
Wo Ihre Arbeit aufhört und unsere beginnt.
Wir schreiben die Steuerung, die das Modell in die Produktion bringt, auf Ihrem vorhandenen Roboter und der SPS. Keine manuell geschriebenen Regeln: Modelle, die funktionieren, wenn sich die Position des Teils ändert oder sich die Beleuchtung in der Halle ändert.
Sie
- Mechanik und EOAT.
- Schaltschrank und Verkabelung.
- PLC und Sicherheit.
- Layout, Montage, Inbetriebnahme vor Ort.
- Die Beziehung zum Kunden.
Wir
- Bilderfassung und Aufbau des Datensatzes.
- Training und Validierung des Modells.
- Inferenz an der Maschine.
- Die Schnittstelle zu Ihrem PLC.
- Überwachung des Modells im Zeitverlauf.
Wir kommunizieren mit dem PLC über TCP/IP, Profinet oder EtherNet/IP. Das Modell liefern wir im ONNX-Format. Es läuft auf einem Industrie-PC mit Grafikkarte im Schaltschrank, nicht in der Cloud: Die Bilder Ihrer Kunden verlassen das Werk nicht.
03 Bevor Sie es zusagen
Bevor Sie es dem Kunden versprechen, zeigen Sie es uns.
Senden Sie ein Foto des Teils, die Toleranz und die Taktzeit. Innerhalb von zwei Arbeitstagen erhalten Sie ein zweiseitiges Dokument mit einer von drei Antworten. Es ist kostenlos, und wenn der Fall nicht machbar ist, sagen wir es, auch wenn es uns den Auftrag kostet.
-
Machbar.
Darin steht die garantierte Schwelle und wie wir sie bei der Abnahme messen.
-
Machbar mit Einschränkungen.
Darin steht, was vorher geändert werden muss: die Beleuchtung, die Aufnahme, die Art, wie das Teil ankommt, die Taktzeit.
-
Nicht machbar.
Darin steht, warum. Falls es eine andere Möglichkeit gibt, das Problem zu lösen, schreiben wir es Ihnen trotzdem, auch wenn wir es nicht selbst umsetzen.
04 Was bei Ihnen bleibt
Wenn Sie uns morgen nicht mehr beauftragen, läuft die Anlage weiter.
- Das trainierte Modell liefern wir exportiert. Es läuft ohne uns.
- Die annotierten Datensätze gehören Ihnen, Bilder eingeschlossen. Wir verwenden sie nicht für andere Projekte, ohne Sie zu fragen.
- Der Integrationscode liegt in Ihrem Repository. Nicht in unserem.
- Die Gebühr deckt die Überwachung und das Nachtraining. Wenn Sie sie kündigen, bleibt das System funktionsfähig: Es hört nur auf, sich zu verbessern.
Der Grund, warum die Gebühr existiert, ist, dass sich Modelle abnutzen. Wechselt der Blechlieferant, ändert sich das Licht in der Halle im Februar, und die Rate der Fehlausschüsse steigt, ohne dass jemand etwas angefasst hätte. Das überwachen wir.
05 Wer dahintersteht
Wir sind neu, und wir sagen es selbst.
Collimo entsteht innerhalb von Firmamento und ist vorerst ein Projekt, keine eigenständige Gesellschaft. Wenn genug Arbeit da ist, läuft es allein. Wir schreiben es hier, weil es die Art von Information ist, die man ohnehin herausfindet, und es besser ist, sie von uns zu lesen.
Wir haben noch keine Referenzkunden vorzuweisen. Deshalb ist der erste Schritt kostenlos und die Schlusszahlung an eine vertraglich festgelegte Schwelle gebunden: Das Risiko nehmen wir Ihnen ab, da wir es noch nicht mit Referenzen ausräumen können.
06 Der Fall
Schicken Sie den Fall.
Es braucht wenig. Ein Foto des Teils, auch mit dem Handy gemacht. Was der Roboter tun soll. Die Toleranz und die Taktzeit. Falls Sie die Zeichnung haben, umso besser, und falls nicht, fangen wir trotzdem an.
Empfangen.
Wir antworten innerhalb von zwei Arbeitstagen mit einer von drei Möglichkeiten: machbar, machbar mit Einschränkungen, nicht machbar. Mit der Begründung in allen drei Fällen.
Falls Sie in der Zwischenzeit darüber sprechen möchten, die Adresse steht am Ende der Seite.
Warum jetzt
Die ersten drei Projekte übernehmen wir zu Bedingungen, die wir nicht wiederholen werden, weil wir Referenzen brauchen, die wir vorzeigen können. Es ist keine Aktion mit Countdown: Wenn die drei vergeben sind, ist Schluss.