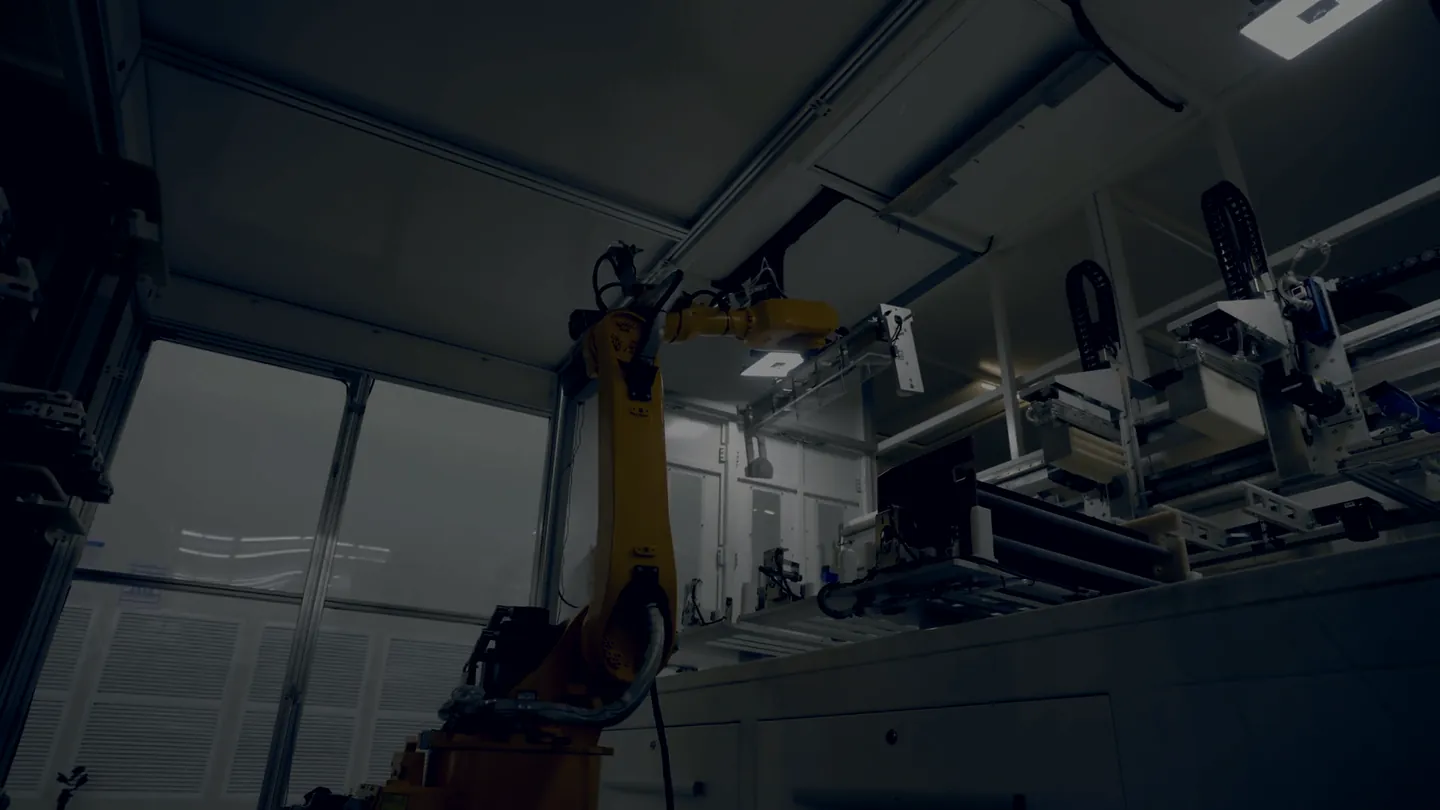
Software de visión artificial para celdas robotizadas
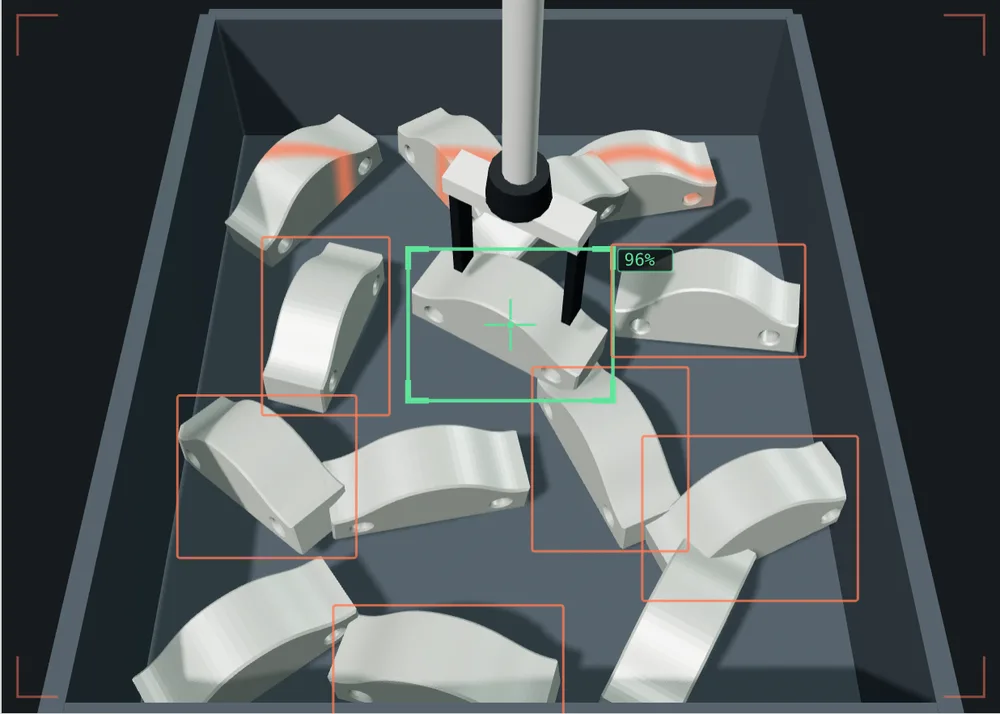
Le decimos al robot dónde agarrar. El cliente sigue siendo vuestro.
Y a la línea qué descartar. El modelo lo entrenamos con las piezas reales de su cliente.
Vídeo de archivo, no es una instalación nuestra.
01 Su cliente
En vuestro cliente no nos metemos.
Quien nos envía un proyecto nos entrega también la relación con su empresa. Vale más que el proyecto. Lo tratamos así.
- NDAFirmado antes de que abramos el plano, no después del presupuesto.
- No competenciaEn el contrato hay una cláusula sobre vuestro cliente, veinticuatro meses desde el cierre del proyecto.
- InvisibilidadNo aparecemos en la oferta. En reunión vamos solo si nos lleváis vosotros. Nuestro nombre no está en la máquina ni en la placa.
- Solicitudes directasSi una fábrica nos escribe por su cuenta y en esa zona estáis trabajando vosotros, os reenviamos la solicitud.
02 El límite
Dónde termina vuestro trabajo y empieza el nuestro.
Nosotros desarrollamos el control que lleva el modelo a producción, en el robot y en el PLC que ya tienen. No reglas escritas a mano: modelos que funcionan cuando la pieza cambia de posición, o cuando en el taller cambia la luz.
Vosotros
- Mecánica y EOAT.
- Cuadro eléctrico y cableado.
- PLC y seguridad.
- Layout, montaje, puesta a punto en campo.
- La relación con el cliente.
Nosotros
- Adquisición de imágenes y construcción del dataset.
- Entrenamiento y validación del modelo.
- Inferencia en máquina.
- La interfaz con vuestro PLC.
- Monitorización del modelo en el tiempo.
Hablamos con el PLC en TCP/IP, Profinet o EtherNet/IP. El modelo os lo entregamos en ONNX. Funciona en un PC industrial con tarjeta gráfica dentro del cuadro, no en la nube: las imágenes de vuestros clientes no salen de la planta.
03 Antes de prometerlo
Antes de prometérselo al cliente, enseñádnoslo.
Envíen una foto de la pieza, la tolerancia y el tiempo de ciclo. En dos días laborables recibirán un documento de dos páginas con una de tres respuestas. Es gratuito, y si el caso no es viable lo decimos, incluso cuando nos cuesta el trabajo.
-
Factible.
Está escrita la umbral que garantizamos y cómo la medimos en la puesta a punto.
-
Factible con reservas.
Está escrito qué hay que cambiar antes: la iluminación, la sujeción, la forma en que llega la pieza, el tiempo de ciclo.
-
No factible.
Está escrito por qué. Si existe otra forma de resolver ese problema, os lo escribimos igual, aunque no lo hagamos nosotros.
04 Lo que se queda con ustedes
Si mañana dejáis de llamarnos, la instalación sigue funcionando.
- El modelo entrenado os lo entregamos exportado. Funciona sin nosotros.
- Los datasets anotados son vuestros, imágenes incluidas. No los reutilizamos para otros trabajos sin pedíroslo.
- El código de integración está en vuestro repositorio. No en el nuestro.
- La cuota paga la monitorización y el reentrenamiento. Si la canceláis, el sistema no se para: solo deja de mejorar.
La razón por la que existe la cuota es que los modelos se degradan. Cambia el proveedor de la chapa, cambia la luz en el taller en febrero, y el porcentaje de falsos rechazos sube sin que nadie haya tocado nada. Eso lo miramos nosotros.
05 Quién hay detrás
Somos nuevos, y lo decimos nosotros.
Collimo nace dentro de Firmamento y por ahora es un proyecto, no una empresa independiente. Cuando tenga suficiente trabajo, caminará solo. Lo escribimos aquí porque es el tipo de cosa que se descubre de todos modos, y conviene leerlo de nosotros.
No tenemos aún clientes que mostrar. Por eso el primer paso es gratuito y el pago final está ligado a un umbral escrito: el riesgo os lo quitamos de las manos nosotros, ya que no podemos quitároslo con referencias.
06 El caso
Enviad el caso.
Hace falta poco. Una foto de la pieza, aunque sea hecha con el móvil. Qué debe hacer el robot. La tolerancia y el tiempo de ciclo. Si tenéis el plano mejor, y si no lo tenéis se empieza igual.
Recibido.
Respondemos en dos días laborables con una de tres cosas: factible, factible con reservas, no factible. Con el porqué, en los tres casos.
Si mientras tanto necesitáis hablarlo, la dirección está al final de la página.
Por qué ahora
Los tres primeros proyectos los cogemos en condiciones que no repetiremos, porque nos hacen falta referencias que mostrar. No es una promoción con cuenta atrás: cuando los tres estén cogidos, se acaba.