Tööstusroboti rakenduste tehisnägemise tarkvara
Me ütleme robotile, kust haarata. Klient jääb teie omaks.
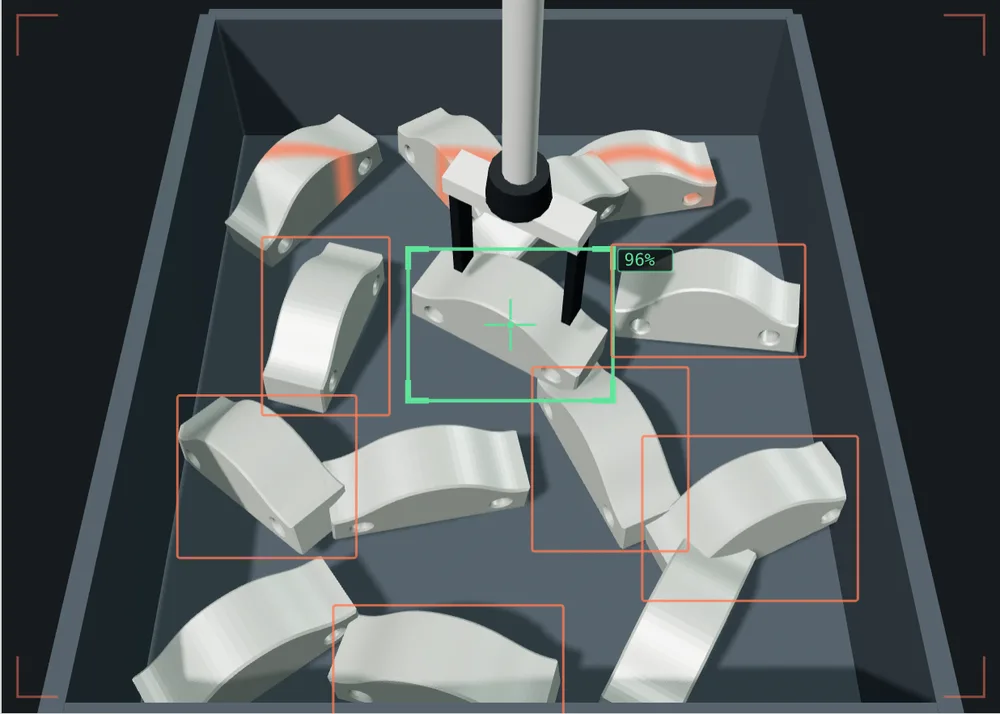
Ja liinile öeldakse, milliseid detaile kõrvaldada. Mudelit treenime teie kliendi tegelike detailidega.
Arhiivivideo, see ei ole meie robotrakis.
01 Teie klient
Teie kliendiga me ei sekku.
Kes saadab projekti, annab kaasa suhte oma ettevõttega. See on projekti väärtuslikum. Me kohtleme seda nii.
- NDAAllkirjastatud enne joonise avamist, mitte pärast pakkumist.
- MittekonkurentsLepingus on klausel teie kliendi kohta, kahekümmend neli kuud projekti lõpetamisest.
- NähtamatusMe ei osale pakkumistes. Koosolekule tuleme ainult siis, kui teie meid kaasa võtate. Meie nimi ei ole masinal ega sildil.
- Otsesed päringudKui tehas kirjutab meile ise ja teie töötate selles piirkonnas, suuname päringu teile.
02 Piirangud
Kus lõpeb teie töö ja algab meie oma.
Me kirjutame kontrolli, mis viib mudeli tootmisse, teie olemasolevale robotile ja PLC-le. Mitte käsitsi kirjutatud reeglid: mudelid, mis töötavad, kui detail muutub asendis või kui tootmishallis muutub valgus.
Teie
- Mehaanika ja EOAT.
- Elektriskaap ja kaablid.
- PLC ja turvalisus.
- Paigutus, monteerimine, välitestimine.
- Suhe kliendiga.
Meie
- Piltide hankimine ja andmestiku koostamine.
- Mudeli treenimine ja valideerimine.
- Järelduste tegemine masina juures.
- Liides teie PLC-ga.
- Mudeli jälgimine ajas.
Suhtleme PLC-ga TCP/IP, Profinet või EtherNet/IP kaudu. Mudeli anname teile ONNX formaadis. Töötab tööstusarvutis koos videokaardiga skapi sees, mitte pilves: teie klientide pildid ei välju tehases.
03 Enne lubadust
Enne kui lubate kliendile, näidake meile.
Saadke meile pildi detailist, tolerantsi ja tsükkelaja. Kahe tööpäeva jooksul saate kaheleheküljelise dokumendi, milles on üks kolmest vastusest. See on tasuta, ja kui juhtum ei pea vett, ütleme teile seda, isegi kui see tähendab töökaotust.
-
Teostatav.
On kirjas garanteeritav lävi ja kuidas seda testimisel mõõdetakse.
-
Teostatav tingimustega.
On kirjas, mida tuleb enne muuta: valgustus, haare, viis, kuidas detail saabub, tsükkeliaeg.
-
Mitte teostatav.
On kirjas, miks. Kui eksisteerib teine viis selle probleemi lahendamiseks, kirjutame teile selle ka, isegi kui meie seda ei tee.
04 Mis jääb teile
Kui homme lõpetate meie kutsumise, jätkub seade töötama.
- Treenitud mudeli anname teile ekspordituna. Töötab ilma meieta.
- Annotatsioonidega andmestikud on teie omad, pildid kaasa arvatud. Me ei kasuta neid teistes töödes ilma teie loata.
- Integreerimiskood asub teie repositooriumis. Mitte meie omas.
- Tasuline periood katab jälgimise ja ümbertreenimise. Kui selle tühistate, süsteem ei seiska: lõpetab ainult täiustumise.
Tasulise perioodi põhjus on see, et mudelid kuluvad. Muutub plekitarnija, muutub valgus osakonnas veebruaris, ja valede kõrvalduste protsent tõuseb ilma, et keegi midagi oleks puudutanud. Seda jälgime meie.
05 Kes me oleme
Oleme uued ja me ise seda ütleme.
Collimo on sündinud Firmamento sees ja hetkel on selle projekt, mitte eraldi ettevõte. Kui töö on piisavalt, hakkab ise käima. Kirjutame siia, sest see on selline asi, mis ikkagi välja tuleb, ja on parem lugeda meie käest.
Meil pole veel kliente näidata. Sellepärast on esimene samm tasuta ja viimane arve on seotud kirjaliku lävega: riski võtame meie teie käest ära, kuna me ei saa seda veel teha referentsidega.
06 Juhtum
Saadke juhtum.
Vaja on vähe. Foto detailist, isegi mobiiliga tehtud. Mida robot peab tegema. Tolerants ja tsükkeliaeg. Kui teil on joonis, on parem, kui ei ole, alustatakse ikkagi.
Vastu võetud.
Vastame kahe tööpäeva jooksul ühega kolmest: teostatav, teostatav tingimustega, mitte teostatav. Põhjendusega kõigis kolmes juhuks.
Kui vahepeal on vaja rääkida, on aadress lehe allosas.
Miks praegu
Esimesed kolm projekti võtame tingimustel, mida ei korda. Meil on vaja referentse näidata. See ei ole allahindlus ajatempliga: kui kolm on võetud, on läbi.