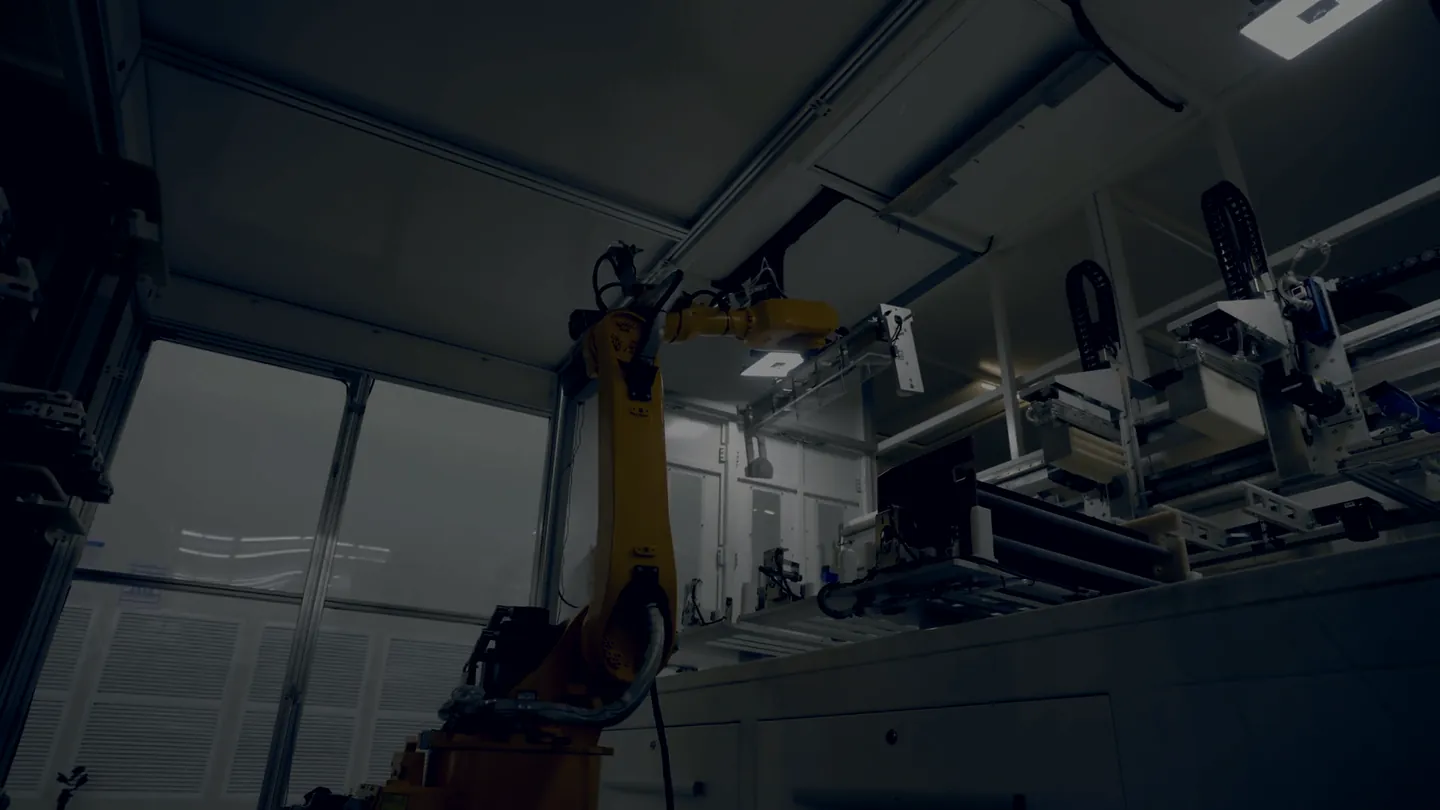
Logiciel de vision artificielle pour cellules robotisées
Nous disons au robot où saisir. Le client reste le vôtre.
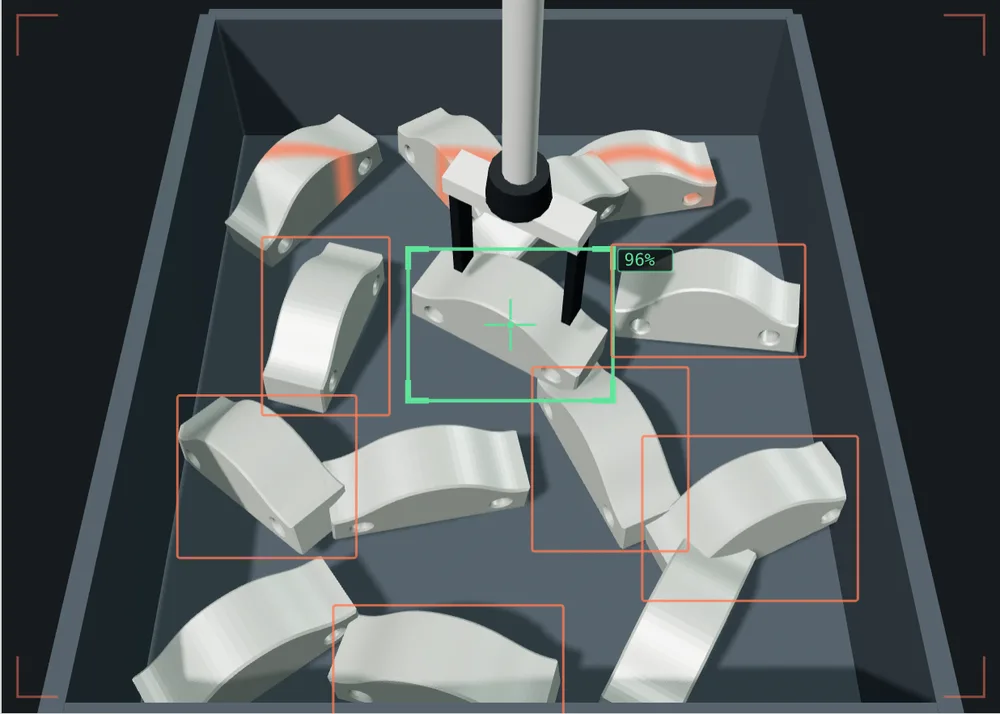
Et à la ligne, quoi écarter. Nous entraînons le modèle sur les vraies pièces de votre client.
Vidéo d'archive, ce n'est pas une de nos cellules.
01 Votre client
Nous ne touchons pas à votre client.
Celui qui nous envoie un projet nous confie aussi la relation avec son entreprise. Cela vaut plus que le projet. Nous la traitons ainsi.
- NDASigné avant que nous ouvrions le dessin, pas après le devis.
- Non-concurrenceLe contrat inclut une clause sur votre client, vingt-quatre mois après la clôture du projet.
- InvisibilitéNous n'apparaissons pas dans l'offre. En réunion, nous venons seulement si vous nous y emmenez. Notre nom ne figure pas sur la machine ni sur la plaque.
- Demandes directesSi une usine nous écrit directement et que vous travaillez dans cette zone, nous vous transmettons la demande.
02 La frontière
Où finit votre travail et où commence le nôtre.
Nous écrivons nous-mêmes le contrôle qui amène le modèle en production, sur le robot et le PLC que vous avez déjà. Pas de règles écrites à la main : des modèles qui tiennent quand la pièce change de position, ou quand l'éclairage change dans l'atelier.
Vous
- Mécanique et EOAT.
- Tableau électrique et câblage.
- PLC et sécurité.
- Implantation, montage, recette sur site.
- La relation avec le client.
Nous
- Acquisition des images et constitution du dataset.
- Entraînement et validation du modèle.
- Inférence en bord de machine.
- L'interface vers votre PLC.
- Surveillance du modèle dans le temps.
Nous communiquons avec le PLC en TCP/IP, Profinet ou EtherNet/IP. Le modèle vous est livré en ONNX. Il tourne sur un PC industriel avec carte graphique dans le tableau, pas sur le cloud : les images de vos clients ne quittent pas l'usine.
03 Avant de le promettre
Avant de le promettre au client, faites-nous le voir.
Envoyez une photo de la pièce, la tolérance et le temps de cycle. Sous deux jours ouvrés, vous recevrez un document de deux pages avec l'une des trois réponses. C'est gratuit, et si le cas ne tient pas, nous le disons, même si cela nous fait perdre le travail.
-
Faisable.
Y est indiqué le seuil que nous garantissons et comment nous le mesurons lors de la recette.
-
Faisable avec réserves.
Y est indiqué ce qui doit être modifié avant : l'éclairage, la prise, la manière dont la pièce arrive, le temps de cycle.
-
Non faisable.
Y est indiqué pourquoi. Si une autre façon de résoudre ce problème existe, nous vous l'écrivons quand même, même si nous ne le faisons pas.
04 Ce qui vous reste
Si demain vous cessez de nous appeler, l'installation continue de tourner.
- Le modèle entraîné vous est livré exporté. Il fonctionne sans nous.
- Les datasets annotés sont à vous, images comprises. Nous ne les réutilisons pas pour d'autres travaux sans vous le demander.
- Le code d'intégration se trouve dans votre dépôt. Pas dans le nôtre.
- La redevance paie la surveillance et le réentraînement. Si vous la résiliez, le système ne s'arrête pas : il cesse juste de s'améliorer.
La raison pour laquelle la redevance existe est que les modèles s'usent. Le fournisseur de la tôle change, la lumière dans l'atelier change en février, et le pourcentage de faux rebuts augmente sans que personne n'ait rien touché. C'est cela que nous surveillons.
05 Qui est derrière
Nous sommes nouveaux, et c’est nous qui le disons.
Collimo naît au sein de Firmamento et pour l'instant en est un projet, pas une société à part. Quand il aura assez de travail, il marchera seul. Nous l'écrivons ici parce que c'est le genre de chose que l'on découvre de toute façon, et il vaut mieux le lire de notre part.
Nous n'avons pas encore de clients à montrer. C'est pourquoi la première étape est gratuite et le solde est lié à un seuil écrit : nous prenons le risque à notre charge, puisque nous ne pouvons pas encore vous le retirer avec des références.
06 Le cas
Envoyez le cas.
Peu de choses suffisent. Une photo de la pièce, même prise avec un téléphone. Ce que le robot doit faire. La tolérance et le temps de cycle. Si vous avez le dessin, c'est mieux, et si vous ne l'avez pas, on commence quand même.
Reçu.
Nous répondons sous deux jours ouvrés avec l'une de ces trois réponses : faisable, faisable avec réserves, non faisable. Avec la raison, dans les trois cas.
Si entre-temps vous avez besoin d'en parler, l'adresse est en bas de la page.
Pourquoi maintenant
Nous prenons les trois premiers projets à des conditions que nous ne répéterons pas, car nous avons besoin de références à montrer. Ce n'est pas une promotion avec compte à rebours : quand les trois sont pris, c'est fini.