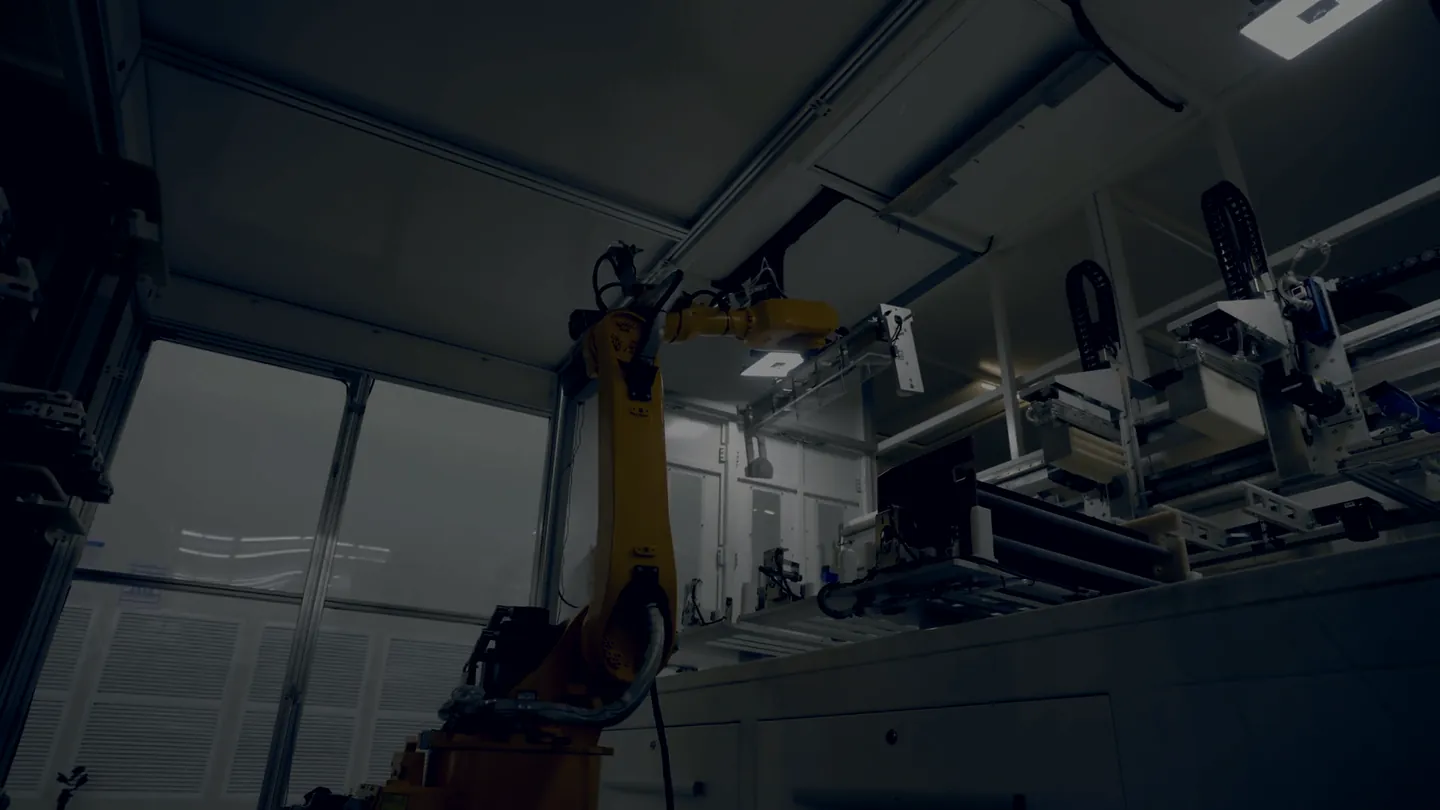
Softver za strojni vid u robotiziranim ćelijama
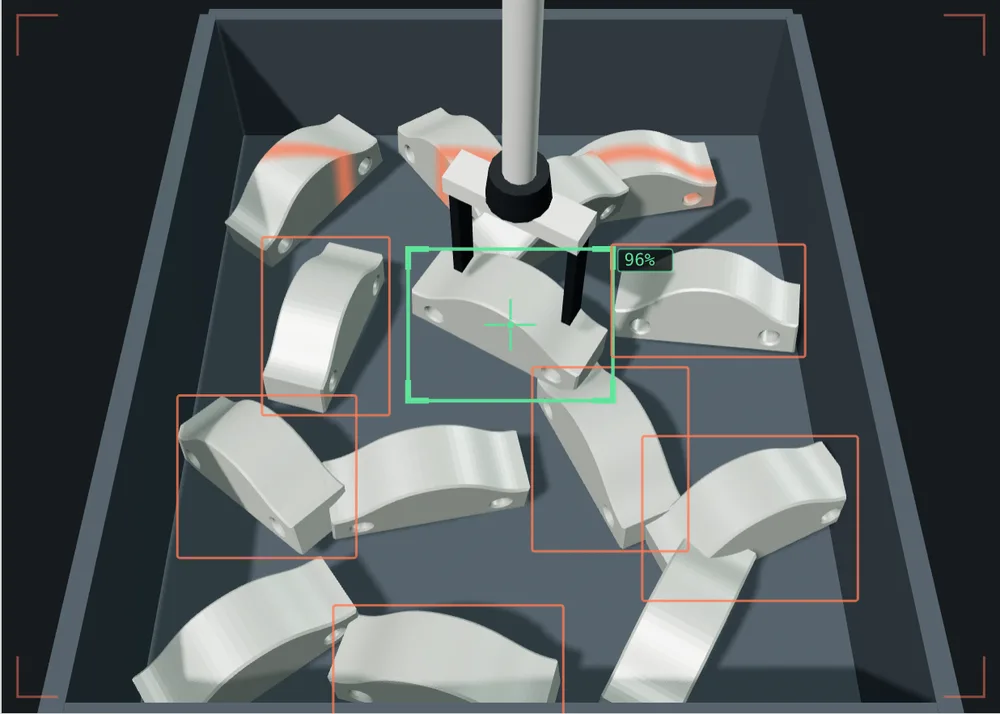
Kažemo robotu gdje da zahvati. Klijent ostaje vaš.
I liniji što odbaciti. Model treniramo na stvarnim dijelovima vašeg klijenta.
Arhivski snimak, nije naša robotska ćelija.
01 Vaš klijent
Na vašem klijentu se ne petljamo.
Tko nam pošalje projekt, preda nam i odnos s tvrtkom. To je važnije od projekta. Tako s tim postupamo.
- NDAPotpisano prije nego otvorimo crtež, a ne nakon ponude.
- NekonkurencijaUgovor sadrži klauzulu o vašem klijentu, dvadeset četiri mjeseca od zatvaranja projekta.
- NevidljivostNe pojavljujemo se u ponudi. Na sastanak dolazimo samo ako nas vi dovedete. Naše ime ne stoji na stroju ni na pločici.
- Izravni zahtjeviAko nam neka tvornica piše sama i u tom području vi radite, zahtjev proslijedimo vama.
02 Granica
Gdje završava vaš posao, a gdje počinje naš.
Mi pišemo kontrolu koja implementira model u proizvodnju, na robot i PLC koje već imate. Nema ručno pisane logike: modeli koji funkcioniraju kad se dio pomakne ili kad se u pogonu promijeni svjetlo.
Vi
- Mehanika i EOAT.
- Električni ormar i ožičenje.
- PLC i sigurnost.
- Raspored, montaža, ispitivanje na terenu.
- Odnos s klijentom.
Mi
- Snimanje slika i izrada datasetova.
- Treniranje i validacija modela.
- Inferencija na stroju.
- Sučelje prema vašem PLC-u.
- Praćenje modela tijekom vremena.
Komuniciramo s PLC-om putem TCP/IP, Profinet ili EtherNet/IP. Model vam predajemo u ONNX formatu. Radi na industrijskom PC-u s grafičkom karticom unutar ormara, a ne u oblaku: slike vaših klijenata ne izlaze iz pogona.
03 Prije nego obećate
Prije nego obećate klijentu, dajte nam da pogledamo.
Pošaljite fotografiju dijela, toleranciju i vrijeme ciklusa. U roku od dva radna dana dobit ćete dokument od dvije stranice s jednim od tri odgovora. Besplatno je, i ako slučaj nije izvodljiv, reći ćemo vam, čak i ako to znači gubitak posla.
-
Izvodljivo.
Piše se prag koji jamčimo i kako ga mjerimo pri ispitivanju.
-
Izvodljivo s rezervama.
Piše što treba promijeniti prije: osvjetljenje, zahvat, način dolaska dijela, vrijeme ciklusa.
-
Neizvodljivo.
Piše zašto. Ako postoji drugi način rješavanja tog problema, napisat ćemo vam, čak i ako to mi ne radimo.
04 Što ostaje vama
Ako nas sutra prestanete zvati, postrojenje nastavlja raditi.
- Trenirani model vam predajemo izvezan. Radi bez nas.
- Annotirani datasetovi su vaši, uključujući slike. Ne koristimo ih za druge poslove bez vašeg dopuštenja.
- Kod integracije nalazi se u vašem repozitoriju. Ne u našem.
- Pretplata pokriva praćenje i ponovno treniranje. Ako je otkažete, sustav se ne zaustavlja: samo prestaje poboljšavati se.
Razlog postojanja pretplate je što se modeli troše. Mijenja se dobavljač lima, mijenja se svjetlo u pogonu u veljači, a postotak lažnih škarta raste iako nitko ništa nije dirao. To mi pratimo.
05 Tko stoji iza
Novi smo, i to mi kažemo.
Collimo je nastao unutar Firmamenta i zasad je projekt, a ne zasebno društvo. Kad bude imao dovoljno posla, krenut će samostalno. Pišemo to ovdje jer je to nešto što se ionako otkrije, a bolje je pročitati od nas.
Još nemamo klijente za pokazati. Zato je prvi korak besplatan, a konačno plaćanje vezano uz pismeni prag: rizik vam mi skidamo s vrata, budući da vam ga još ne možemo skinuti referencama.
06 Slučaj
Pošaljite slučaj.
Treba malo. Fotografija dijela, čak i ona snimljena mobitelom. Što robot treba učiniti. Tolerancija i vrijeme ciklusa. Ako imate crtež, bolje, a ako ga nemate, krenemo i tako.
Primljeno.
Odgovorit ćemo u roku od dva radna dana s jednom od tri stvari: izvodljivo, izvodljivo s rezervama, neizvodljivo. Uz objašnjenje u sva tri slučaja.
Ako vam u međuvremenu treba razgovarati, adresa je na dnu stranice.
Zašto sad
Prva tri projekta uzimamo pod uvjetima koje nećemo ponoviti, jer nam trebaju reference za pokazati. Nije to akcija s odbrojavanjem: kad se primi tri, gotovo je.