Mesterséges látás szoftver robotcellákhoz
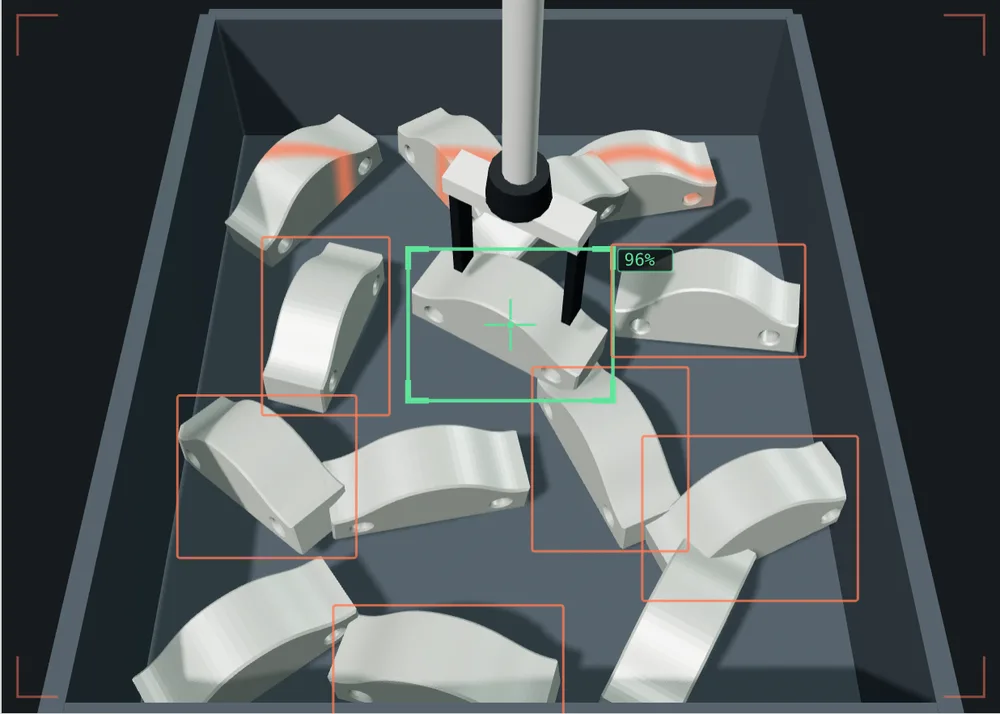
Megmondjuk a robotnak, hol fogja meg a darabot. Az ügyfél a tiétek marad.
És a vonalon eldöntjük, mit kell kiszűrni. A modellt a megrendelőjük valódi alkatrészein tanítjuk be.
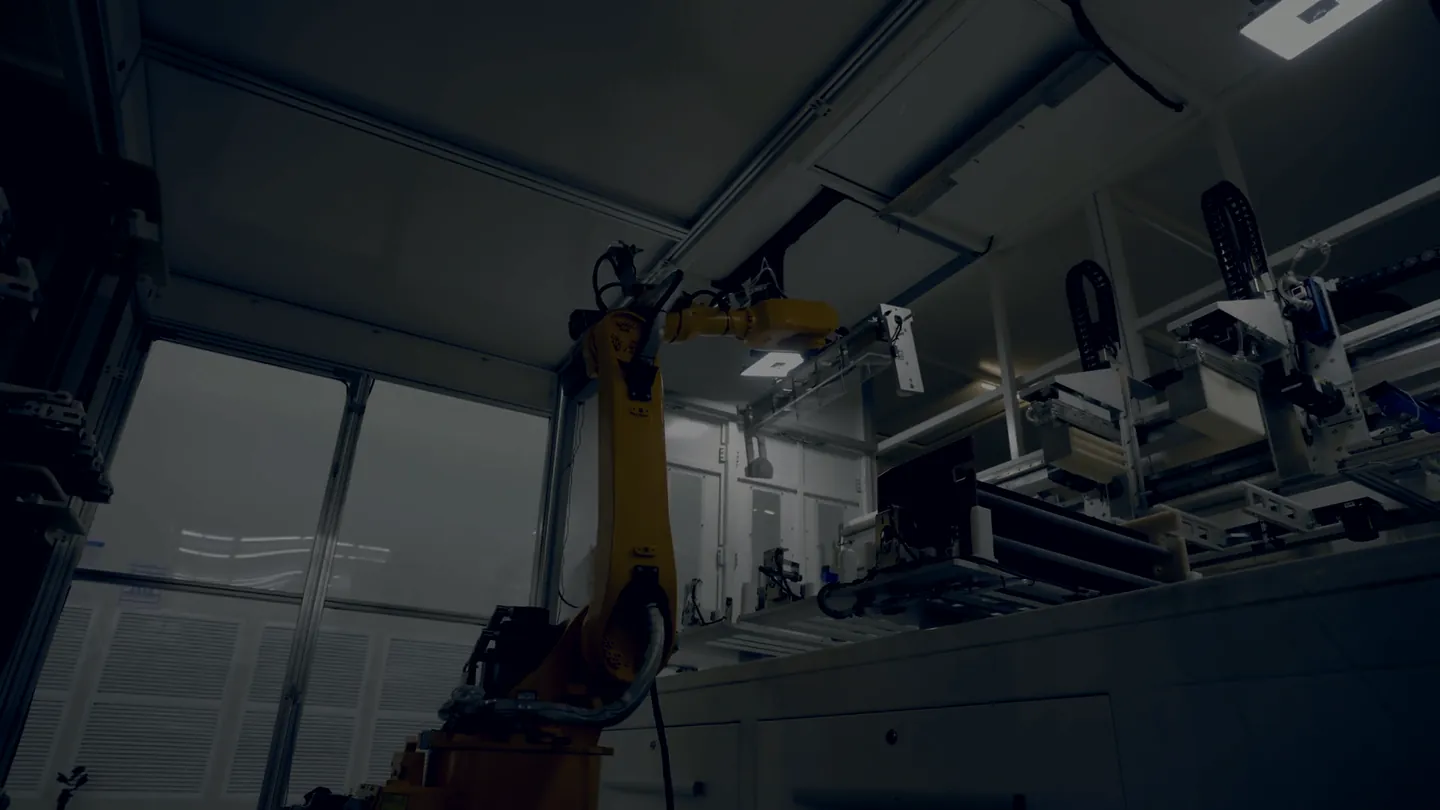
Archív felvétel, nem a mi berendezésünk.
01 Az Önök ügyfele
Az ügyfeletekhez nem nyúlunk.
Aki projektet küld nekünk, átadja az ügyfélkapcsolatot is. Az többet ér, mint a projekt. Így kezeljük.
- NDAAláírva, mielőtt kinyitjuk a rajzot, nem a költségvetés után.
- VersenytilalomA szerződésben benne van az ügyfelet érintő záradék, huszonnégy hónapig a projekt lezárásától számítva.
- LáthatatlanságNem szerepelünk ajánlatban. Megbeszélésre csak akkor megyünk, ha ti visztek. A nevünk nincs a gépen, és nincs a típustáblán.
- Közvetlen kérésekHa egy gyár közvetlenül ír nekünk, és ti abban a régióban dolgoztok, a kérést továbbítjuk nektek.
02 A határ
Hol végződik a ti munkátok, és hol kezdődik a miénk.
Mi írjuk meg azt a vezérlést, amely a modellt termelésbe viszi, a meglévő robotjukon és PLC-n. Nem kézzel írt szabályok: olyan modellek, amelyek bírják, ha a munkadarab helyzete változik, vagy ha a műhelyben változik a fényviszony.
Ti
- Mechanika és EOAT.
- Villamos szekrény és kábelezés.
- PLC és biztonságtechnika.
- Elrendezés, szerelés, üzembe helyezés.
- Az ügyfélkapcsolat.
Mi
- Képfelvétel és adathalmaz összeállítása.
- A modell betanítása és validálása.
- Következtetés a gép mellett.
- Interfész a ti PLC-tek felé.
- A modell időbeli monitorozása.
A PLC-vel TCP/IP-n, Profineten vagy EtherNet/IP-n kommunikálunk. A modellt ONNX formátumban adjuk át. Ipari PC-n fut videókártyával a szekrényben, nem felhőben: a ti ügyfeletek képei nem hagyják el a telephelyet.
03 Mielőtt ígérnék
Mielőtt megígérnétek az ügyfélnek, mutassátok meg nekünk.
Küldjenek egy fényképet a munkadarabról, a türéshatárt és a ciklusidőt. Két munkanapon belül kapnak egy kétoldalas dokumentumot, amely három lehetséges válasz egyikét tartalmazza. Ingyenes, és ha az eset nem kivitelezhető, megmondjuk, még akkor is, ha ez a munkát jelenti számunkra.
-
Kivitelezhető.
Megírjuk a garantált küszöböt, és azt, hogyan mérjük be az üzembe helyezésnél.
-
Kivitelezhető fenntartásokkal.
Megírjuk, mit kell előtte megváltoztatni: a megvilágítást, a megfogást, a darab érkezésének módját, a ciklusidőt.
-
Nem kivitelezhető.
Megírjuk, miért. Ha van más mód a probléma megoldására, azt is megírjuk, még akkor is, ha mi nem végezzük.
04 Mi marad Önökre
Ha holnap nem hívtok többet, a berendezés tovább működik.
- A betanított modellt exportáltan adjuk át. Nélkülünk is fut.
- Az annotált adathalmazak a tieitek, a képekkel együtt. Más munkához nem használjuk fel őket anélkül, hogy megkérdeznénk.
- Az integrációs kód a ti repositorytokban van. Nem a miénkben.
- A díj a monitorozást és az újrabetanítást fedezi. Ha lemondjátok, a rendszer nem áll le: csak a fejlődés megáll.
A díj létezésének oka, hogy a modellek elhasználódnak. Megváltozik a lemezbeszállító, februárban megváltozik a műhely fénye, és a hamis selejtek aránya emelkedik anélkül, hogy bárki hozzányúlt volna. Ezt mi figyeljük.
05 Kik vagyunk
Újak vagyunk, és ezt mi mondjuk.
A Collimo a Firmamentón belül született, és jelenleg annak projektje, nem önálló cég. Ha elég munkája lesz, önállósul. Itt írjuk le, mert ez az a fajta dolog, amit úgyis megtudnátok, és jobb, ha tőlünk olvassátok.
Még nincsenek ügyfeleink, akiket megmutathatnánk. Ezért az első lépés ingyenes, és a fennmaradó összeg egy leírt küszöbhöz van kötve: a kockázatot mi vesszük át, mivel referenciákkal még nem tudjuk elvenni.
06 Az eset
Küldjétek az esetet.
Kevés kell hozzá. Egy kép a darabról, akár telefonnal készült. Mit kell csinálnia a robotnak. A türéshatárt és a ciklusidőt. Ha van rajz, az jobb, de ha nincs, akkor is elindulunk.
Megkaptuk.
Két munkanapon belül válaszolunk három lehetőséggel: kivitelezhető, kivitelezhető fenntartásokkal, nem kivitelezhető. Mindhárom esetben megmondjuk, miért.
Ha addig beszélni szeretnétek róla, az e-mail cím a lap alján található.
Miért most
Az első három projektet olyan feltételekkel vállaljuk, amelyeket nem ismétlünk meg, mert referenciákra van szükségünk. Nem visszaszámlálós akció: ha a három projektet elvállaltuk, vége.