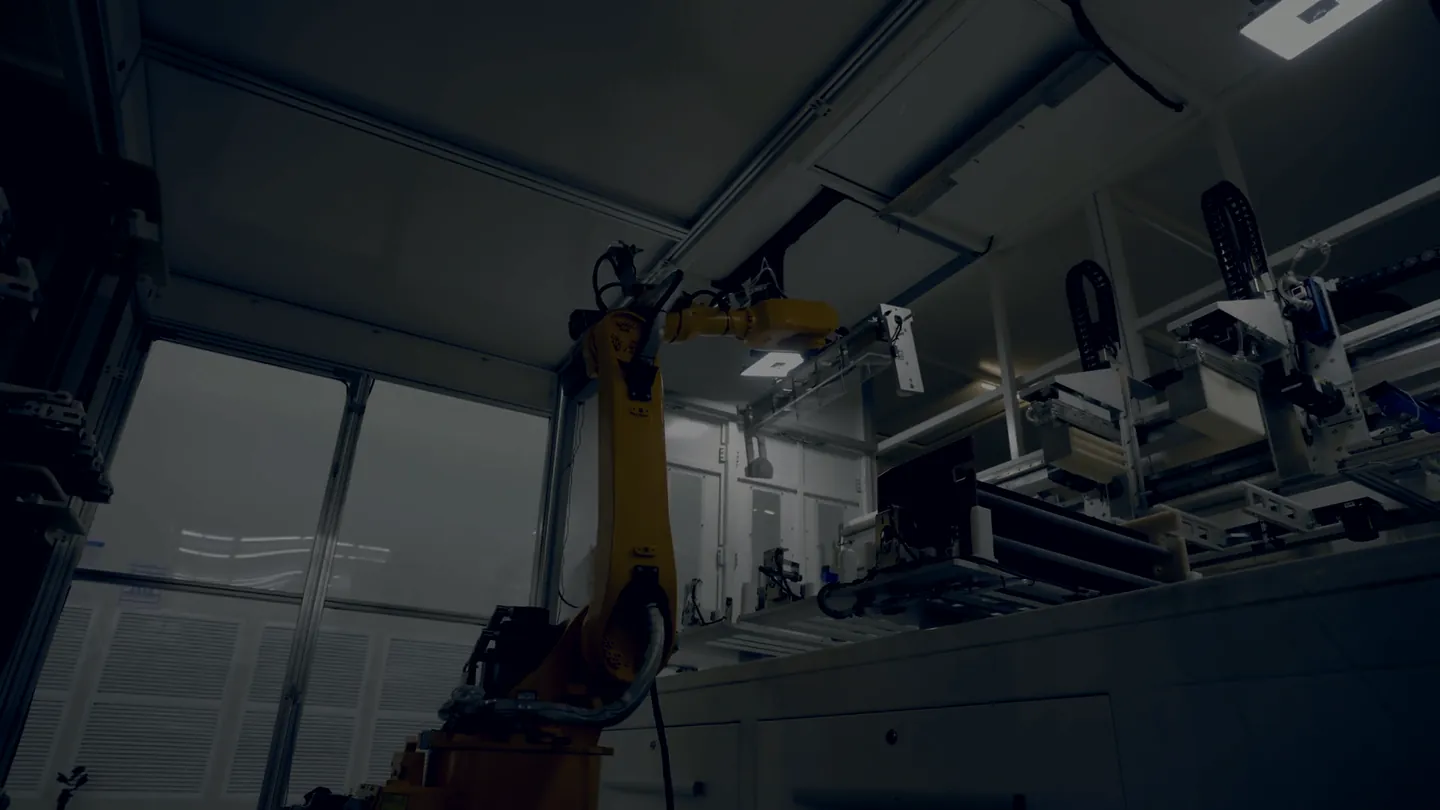
Software ta' visione artifiċjali għal ċelloli robotizzati
Ngħidu lir-robot fejn jieħu. Il-klient jibqa’ tagħkom.
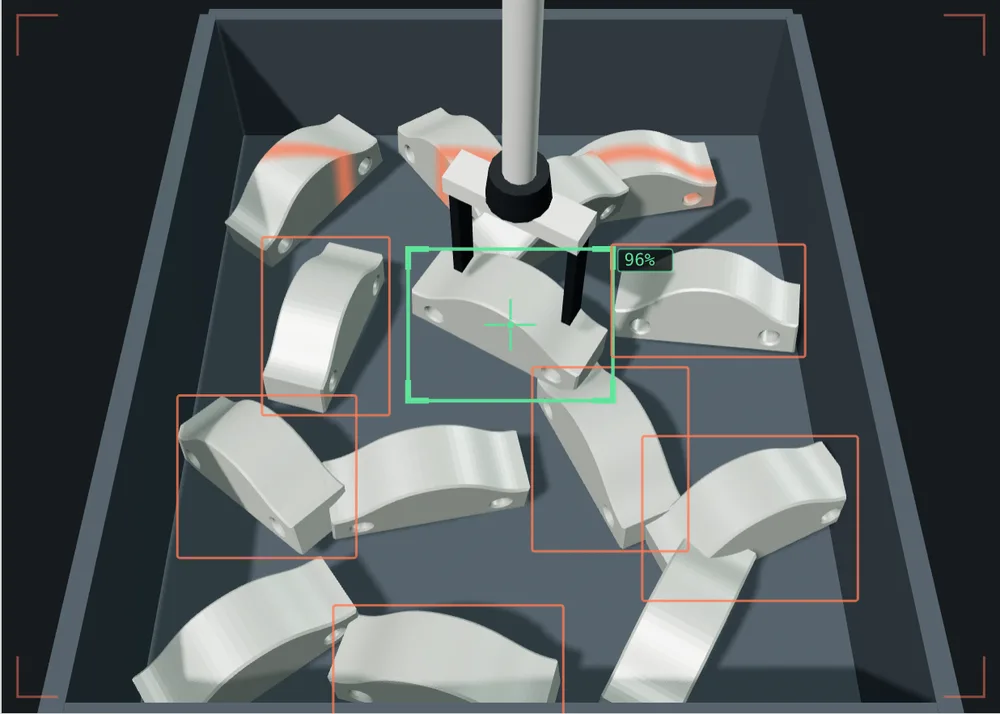
U fil-linja x’inhu li għandhom jiġu skartati. Il-modell nittrenaw fuq il-piżażi reali tal-klijent tagħkom.
Filmati ta’ arkivju, mhux impiant tagħna.
01 Il-klijent tagħkom
Fuq il-klient tagħkom ma nagħmlu xejn.
Min jibgħatna proġett jagħtina wkoll ir-rapport ma’ l-kumpannija tiegħu. Dan jgħodd aktar mill-proġett. Naħdmuh hekk.
- NDAMiffirmat qabel ma naħlmu d-disinn, mhux wara l-istima.
- Mhux kompetiturFil-kuntratt hemm klawsola dwar il-klient tagħkom, għal erbgħa u għoxrin xahar mid-data tal-għeluq tal-proġett.
- InviżibilitàMa naqgħdux fl-offerta. Fil-laqgħat niġu biss jekk intom tagħtuna. L-isem tagħna ma jidhirx fuq il-makkinarju u lanqas fuq it-tarġa.
- Talbiet direttiJekk fabbrika tiktebna waħedha u f’dak iż-żona intom qed taħdmu intom, inqajmu t-talba lilkom.
02 Il-konfin
Fejn jispiċċa xogħolkom u jibda tagħna.
Aħna niktebna l-kontroll li jġib il-modell fil-produzzjoni, fuq ir-robot u fuq il-PLC li għandkom diġà. Mhux regoli miktuba id f’idejn: modelli li jissostnu meta l-piżża jinbidel il-pożizzjoni, jew meta fid-dipartiment jinbidel id-dawl.
Intom
- Mekanika u EOAT.
- Pannell elettriku u kablaġġ.
- PLC u sigurtà.
- Layout, assemblaġġ u testjar fil-post.
- Ir-rapport mal-klient.
Aħna
- Akkwiżizzjoni ta’ immaġini u kostruzzjoni tad-dataset.
- Taħriġ u validazzjoni tal-modell.
- Inferenza fuq il-makkinarju.
- L-interfaċċa mal-PLC tagħkom.
- Monitoraġġ tal-modell matul iż-żmien.
Nitkellmu mal-PLC permezz ta’ TCP/IP, Profinet jew EtherNet/IP. Il-modell nagħtukom f’format ONNX. Jaħdem fuq PC industrijali b’karta grafika ġewwa l-pannell, mhux fuq il-cloud: l-immaġini tal-klijenti tagħkom ma joħorġux mill-impjant.
03 Qabel ma tippromettuh
Qabel ma tpoġġuh fil-klient, urunawh.
Ibgħatuna stampa tal-piżża, it-tolleranza u ż-żmien ċiklu. F’żewġ ġranet tax-xogħol, tieħdu dokument ta’ żewġ paġni b’tieħda minn tliet possibiltajiet. Huwa b’xejn, u jekk il-każ ma jistax isir, ngħidulek, anke jekk jitlifna xogħol.
-
Possibbli.
Hemm miktub il-livell li naġġarantixxu u kif inħadmuh fil-collaudo.
-
Possibbli b’riservi.
Hemm miktub x’inhu jrid jitbidel qabel: id-dawl, il-presa, il-mod kif jasal il-pezz, iż-żmien tal-ċiklu.
-
Mhux possibbli.
Hemm miktub għaliex. Jekk teżisti mod ieħor biex tissolva dak il-problema, ngħidulkom ukoll, anke jekk ma naħdmux aħna.
04 X'inhi l-bqija għalikom
Jekk għada tieqfu tissejħuna, l-impjant jibqa’ jaħdem.
- Il-modell imħarreġ nagħtukom esportat. Jaħdem mingħajrna.
- Id-dataset annotati huma tagħkom, inklużi l-immaġini. Ma nużuhomx għal xogħlijiet oħra mingħajr ma nitolbukom.
- Il-kodiċi ta’ integrazzjoni jinsab fil-repository tagħkom. Mhux f’dak tagħna.
- Il-kanun jħallas il-monitoraġġ u r-riħriġ. Jekk twaqqfuh, is-sistema ma tieqafx: biss ma tkomplix tiżdied aktar.
Ir-raġuni għaliex il-kanun jeżisti hija li l-modelli jitħallsu. Jibdel il-fornitur tal-lamiera, jibdel id-dawl fil-waħda ta’ Frar, u l-perċentwaliżmu ta’ falzi skartijiet jitla’ mingħajr ma ħadd ma mess xejn. Dak inħarsuh aħna.
05 Min hemm warajhom
Aħna ġodda, u aħna ngħiduha.
Collimo beda ġewwa Firmamento u għal issa hija proġett tagħha, mhux kumpannija separata. Meta jkollha biżżejjed xogħol, timxi waħedha. Dan inħottuh hawn għax huwa dak il-ġeneru ta’ ħaġa li tinkixef kollox, u aħjar li taqrah minnna.
Għadna ma għandniex klijenti li nistgħu nuri. Għalhekk l-ewwel pass huwa b’xejn u l-ismid huwa marbut ma’ livell miktub: ir-riskju ngħadduh lura f’idejna, għax għadna ma nistgħux ngħadduh lura bil-referenzi.
06 Il-każ
Ibgħatuna l-każ.
Jekk qasira. Stqarrija tal-pezz, anke meħuda bit-telefown. X’għandu jagħmel ir-robot. It-tolleranza u ż-żmien tal-ċiklu. Jekk għandkom id-disinn aħjar, u jekk ma għandkomx, nibdew ukoll.
Ricevut.
Nirrisponduu fi żmien ta’ żewġ ġranet tax-xogħol b’waħda minn tliet affarijiet: possibbli, possibbli b’riservi, mhux possibbli. Ma’ l-għaliex, f’kull każ.
Jekk filwaqt tridux tiddiskutu, l-indirizz huwa fl-aħħar tal-paġna.
Għaliex issa
It-tliet proġetti l-ewwel se naħduhom b’kundizzjonijiet li ma nerġgħux noffruhom, għax għandna bżonn referenzi li nistgħu nuri. Mhux promozzjoni b’konto alla rovesa: meta jittieħdu t-tlieta, tieqaf.