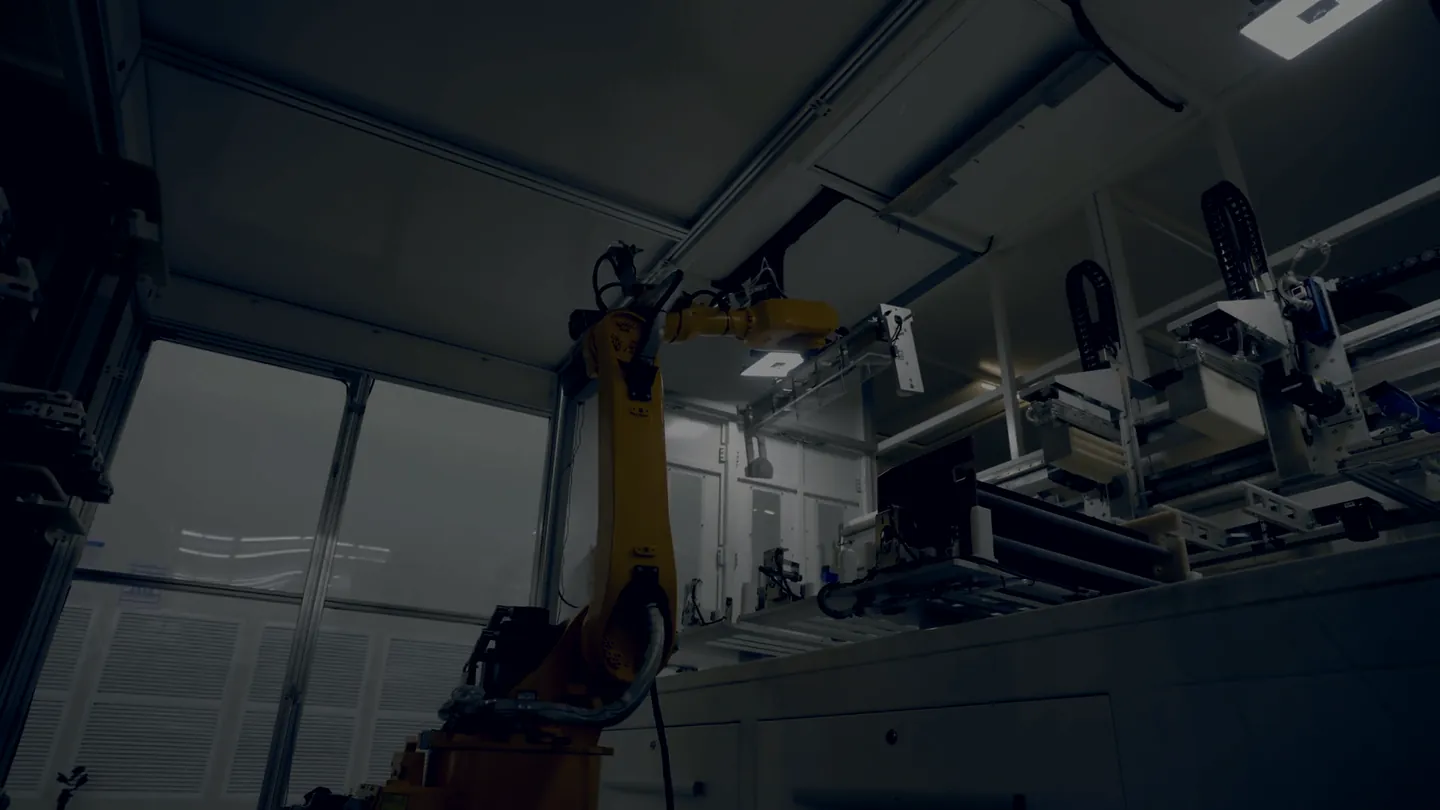
Machinevisiesoftware voor robotcellen
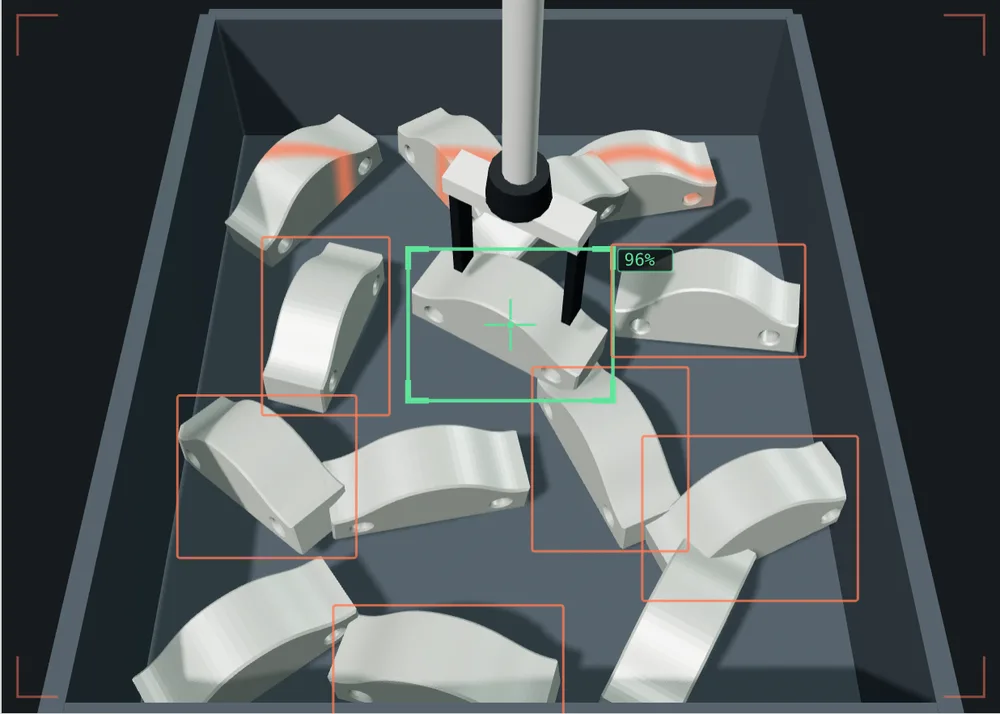
Wij vertellen de robot waar hij moet grijpen. De klant blijft van u.
En aan de lijn bepalen wat moet worden afgekeurd. Het model trainen we op de echte onderdelen van uw klant.
Archiefbeelden, geen installatie van ons.
01 Uw klant
Wij raken uw klant niet aan.
Wie ons een project stuurt, levert ook de relatie met zijn bedrijf. Die is meer waard dan het project. Zo gaan we ermee om.
- NDAOndertekend voordat we de tekening openen, niet na de offerte.
- Geen concurrentieIn het contract staat een clausule over uw klant, vierentwintig maanden na afronding van het project.
- OnzichtbaarheidWij verschijnen niet in offertes. In vergaderingen komen we alleen als u ons meeneemt. Onze naam staat niet op de machine en niet op het typeplaatje.
- Directe aanvragenAls een fabriek ons rechtstreeks schrijft en u in dat gebied aan het werk bent, sturen we het verzoek naar u door.
02 De grens
Waar uw werk ophoudt en het onze begint.
Wij schrijven de besturing die het model in productie brengt, op de robot en de PLC die u al heeft. Geen handgeschreven regels: modellen die werken als het onderdeel van positie verandert, of als de verlichting in de hal wijzigt.
U
- Mechanica en EOAT.
- Besturingskast en bekabeling.
- PLC en veiligheid.
- Layout, montage, inbedrijfstelling op locatie.
- De relatie met de klant.
Wij
- Beeldacquisitie en opbouw van de dataset.
- Training en validatie van het model.
- Inferentie aan de machine.
- De interface naar uw PLC.
- Monitoring van het model in de tijd.
We communiceren met de PLC via TCP/IP, Profinet of EtherNet/IP. Het model leveren we in ONNX. Het draait op een industriële PC met grafische kaart in de kast, niet in de cloud: de beelden van uw klanten verlaten de fabriek niet.
03 Voordat u het belooft
Laat het ons zien voordat u het aan de klant belooft.
Stuur een foto van het onderdeel, de tolerantie en de cyclustijd. Binnen twee werkdagen ontvangt u een document van twee pagina's met één van drie antwoorden. Het is gratis, en als de case niet haalbaar is, zeggen we dat, ook als het ons de opdracht kost.
-
Haalbaar.
Er staat de drempel die we garanderen en hoe we die bij de inbedrijfstelling meten.
-
Haalbaar met voorbehoud.
Er staat wat er vooraf moet worden aangepast: de verlichting, de gripper, de manier waarop het onderdeel aankomt, de cyclustijd.
-
Niet haalbaar.
Er staat waarom. Als er een andere manier is om dat probleem op te lossen, schrijven we dat ook, ook als wij het niet doen.
04 Wat bij u blijft
Als u morgen stopt met ons te bellen, blijft de installatie draaien.
- Het getrainde model leveren we geëxporteerd. Het draait zonder ons.
- De geannoteerde datasets zijn van u, inclusief beelden. We gebruiken ze niet voor andere projecten zonder het te vragen.
- De integratiecode staat in uw repository. Niet in de onze.
- Het abonnement betaalt voor monitoring en hertraining. Als u het opzegt, stopt het systeem niet: het stopt alleen met verbeteren.
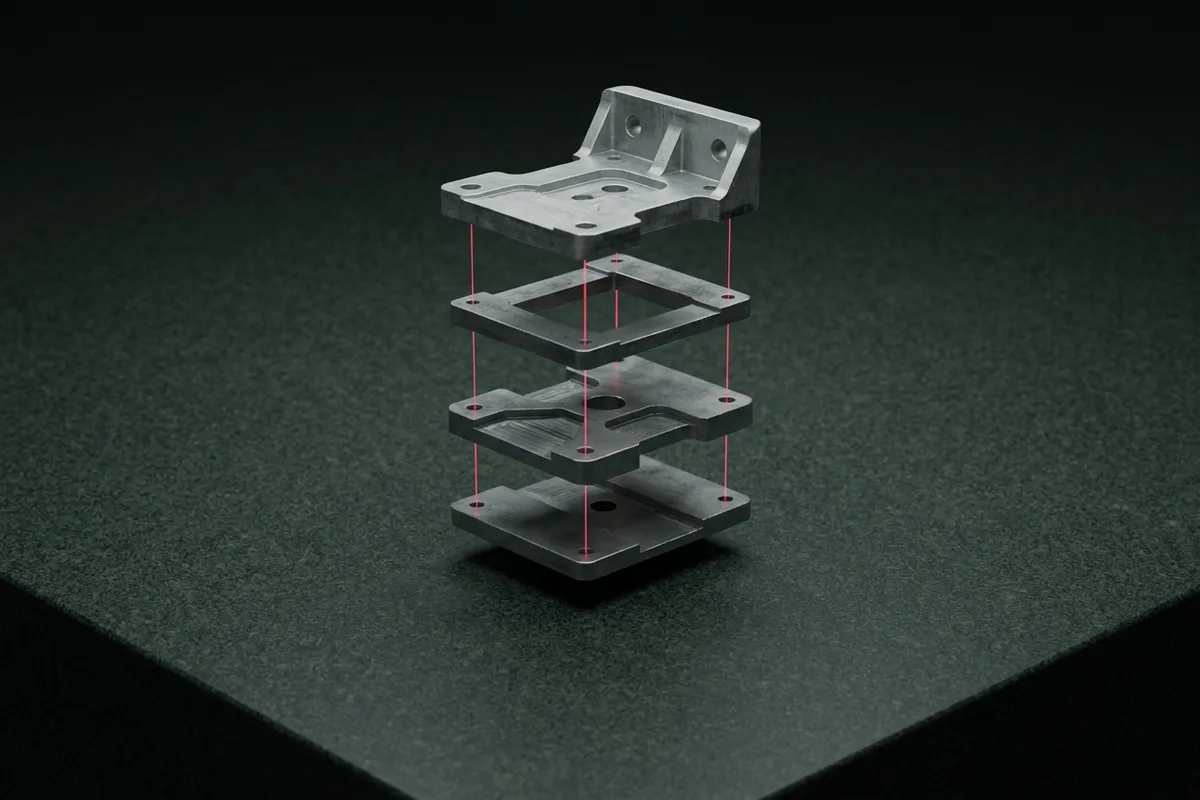
De reden waarom het abonnement bestaat, is dat modellen slijten. De leverancier van het plaatmateriaal verandert, het licht in de hal verandert in februari, en het percentage valse uitsluitingen stijgt zonder dat iemand iets heeft aangeraakt. Dat houden wij in de gaten.
05 Wie erachter zit
We zijn nieuw, en we zeggen het zelf.
Collimo is ontstaan binnen Firmamento en is voorlopig een project daarvan, geen zelfstandig bedrijf. Als het genoeg werk heeft, gaat het zelfstandig verder. We vermelden het hier omdat het het soort informatie is dat toch uitkomt, en het is beter dat u het van ons leest.
We hebben nog geen klanten om te laten zien. Daarom is de eerste stap gratis en is de eindbetaling gekoppeld aan een geschreven drempel: het risico nemen wij uit handen, aangezien we het nog niet met referenties kunnen wegnemen.
06 Het geval
Stuur de case.
Er is weinig nodig. Een foto van het onderdeel, ook met de telefoon gemaakt. Wat de robot moet doen. De tolerantie en de cyclustijd. Als u de tekening heeft, des te beter, en als u die niet heeft, beginnen we toch.
Ontvangen.
We antwoorden binnen twee werkdagen met één van drie mogelijkheden: haalbaar, haalbaar met voorbehoud, niet haalbaar. Met de reden, in alle drie de gevallen.
Als u ondertussen moet overleggen, het adres staat onderaan de pagina.
Waarom nu
De eerste drie projecten nemen we aan onder voorwaarden die we niet zullen herhalen, omdat we referenties nodig hebben om te laten zien. Het is geen promotie met een aftellende klok: als de drie zijn toegewezen, is het afgelopen.