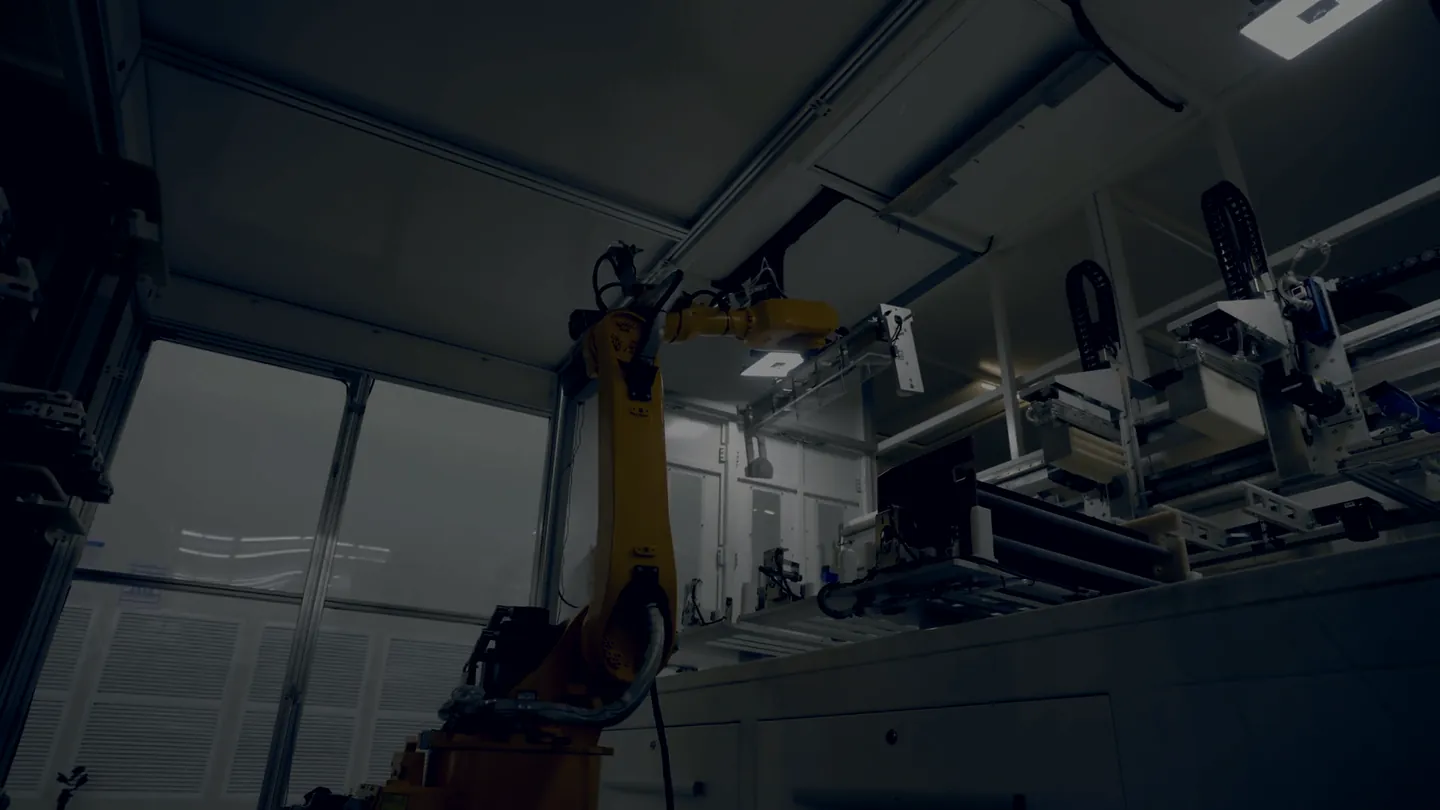
Oprogramowanie do wizji maszynowej dla komórek zrobotyzowanych
Mówimy robotowi, gdzie chwycić. Klient pozostaje wasz.
A na linii co odrzucać. Model szkolimy na prawdziwych częściach waszego klienta.
Materiał archiwalny, nie jest to nasza instalacja.
01 Wasz klient
Do waszego klienta nie wkładamy rąk.
Kto przesyła nam projekt, przekazuje też relację ze swoją firmą. Jest ona ważniejsza niż projekt. Traktujemy ją tak.
- NDAPodpisane przed otwarciem rysunku, a nie po wycenie.
- Brak konkurencjiW umowie znajduje się klauzula dotycząca waszego klienta, obowiązująca dwadzieścia cztery miesiące od zakończenia projektu.
- NiewidocznośćNie pojawiamy się w ofercie. Na spotkanie przychodzimy tylko, jeśli zabieracie nas wy. Nasza nazwa nie figuruje na maszynie ani na tabliczce.
- Bezpośrednie zapytaniaJeśli fabryka napisze do nas samodzielnie i w tej okolicy pracujecie wy, przekazujemy zapytanie wam.
02 Granica
Gdzie kończy się wasza praca, a zaczyna nasza.
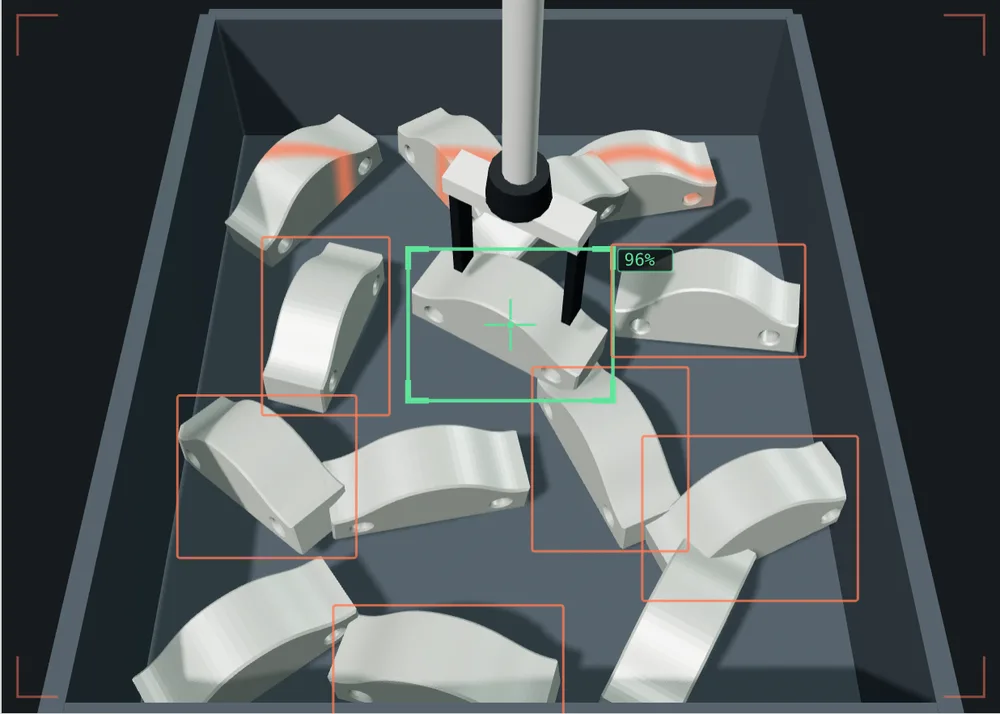
Piszemy kontrolę, która wprowadza model do produkcji, na robota i PLC, które już macie. Nie ręcznie pisane reguły: modele, które działają, gdy część zmienia położenie lub gdy w hali zmienia się oświetlenie.
Wy
- Mechanika i EOAT.
- Szafa sterownicza i okablowanie.
- PLC i bezpieczeństwo.
- Układ, montaż, odbiór w terenie.
- Relacja z klientem.
My
- Pozyskiwanie obrazów i budowa zbioru danych.
- Trening i walidacja modelu.
- Wnioskowanie na maszynie.
- Interfejs do waszego PLC.
- Monitorowanie modelu w czasie.
Komunikujemy się z PLC przez TCP/IP, Profinet lub EtherNet/IP. Model dostarczamy w formacie ONNX. Działa na komputerze przemysłowym z kartą graficzną wewnątrz szafy, a nie w chmurze: obrazy waszych klientów nie opuszczają zakładu.
03 Zanim obiecamy
Zanim obieciecie to klientowi, pokażcie nam.
Prześlijcie zdjęcie części, tolerancję i czas cyklu. W ciągu dwóch dni roboczych otrzymacie dwustronicowy dokument z jedną z trzech odpowiedzi. Jest darmowy, a jeśli sprawa się nie nadaje, mówimy o tym, nawet jeśli oznacza to utratę zlecenia.
-
Wykonalne.
Zawiera próg, który gwarantujemy, oraz sposób jego pomiaru podczas odbioru.
-
Wykonalne z zastrzeżeniami.
Zawiera informację, co należy zmienić wcześniej: oświetlenie, uchwyt, sposób dostarczania elementu, czas cyklu.
-
Niewykonalne.
Zawiera wyjaśnienie dlaczego. Jeśli istnieje inny sposób rozwiązania problemu, również wam go opiszemy, nawet jeśli nie zajmujemy się tym my.
04 Co pozostaje wam
Jeśli jutro przestaniecie nas wzywać, instalacja będzie działać dalej.
- Wytrenowany model dostarczamy w formie wyeksportowanej. Działa bez nas.
- Zbiory danych z adnotacjami są wasze, łącznie z obrazami. Nie używamy ich ponownie do innych prac bez waszej zgody.
- Kod integracyjny znajduje się w waszym repozytorium. Nie w naszym.
- Opłata abonamentowa pokrywa monitorowanie i ponowne trenowanie. Jeśli ją anulujecie, system nie zatrzyma się: przestanie tylko się doskonalić.
Powód, dla którego istnieje opłata abonamentowa, jest taki, że modele się zużywają. Zmienia się dostawca blachy, zmienia się oświetlenie w hali w lutym, a odsetek fałszywych braków rośnie, choć nikt nic nie dotykał. To my się tym zajmujemy.
05 Kto za tym stoi
Jesteśmy nowi i sami to mówimy.
Collimo powstaje w ramach Firmamento i na razie jest jego projektem, a nie samodzielną spółką. Gdy będzie miał wystarczająco dużo pracy, zacznie działać samodzielnie. Piszę o tym tutaj, bo to rodzaj informacji, którą i tak się odkrywa, a lepiej przeczytać ją od nas.
Nie mamy jeszcze klientów do pokazania. Dlatego pierwszy krok jest darmowy, a końcowa płatność powiązana z zapisanym progiem: ryzyko zdejmujemy z was, skoro nie możemy jeszcze zrobić tego referencjami.
06 Przypadek
Prześlijcie przypadek.
Wystarczy niewiele. Zdjęcie elementu, nawet zrobione telefonem. Co ma zrobić robot. Tolerancja i czas cyklu. Jeśli macie rysunek, tym lepiej, a jeśli nie, zaczynamy bez niego.
Otrzymano.
Odpowiemy w ciągu dwóch dni roboczych z jedną z trzech informacji: wykonalne, wykonalne z zastrzeżeniami, niewykonalne. Z uzasadnieniem w każdym przypadku.
Jeśli w międzyczasie potrzebujecie o tym porozmawiać, adres znajduje się na dole strony.
Dlaczego teraz
Pierwsze trzy projekty przyjmujemy na warunkach, których nie powtórzymy, bo potrzebujemy referencji do pokazania. To nie jest promocja z odliczaniem: gdy trzy zostaną przyjęte, kończy się.