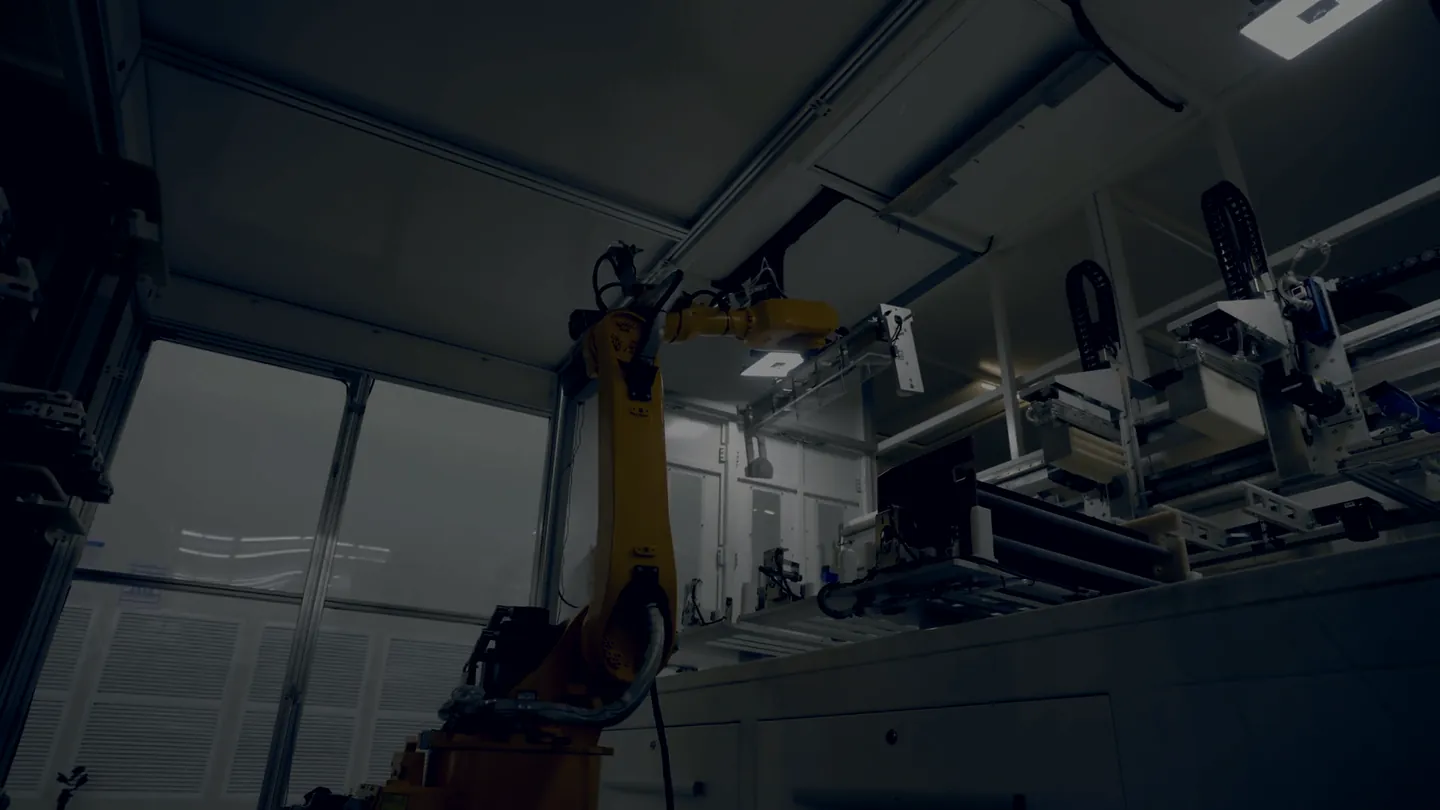
Software de visão artificial para células robotizadas
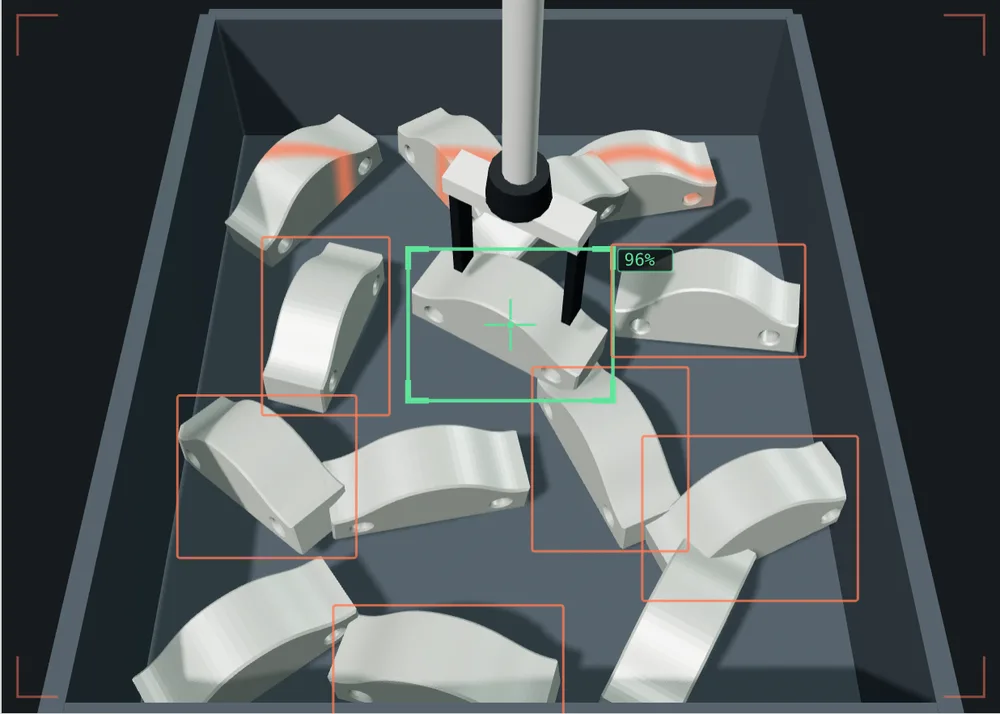
Dizemos ao robô onde agarrar. O cliente continua sendo vosso.
E na linha o que rejeitar. Treinamos o modelo com as peças reais do vosso cliente.
Vídeo de arquivo, não é uma nossa célula.
01 O vosso cliente
No vosso cliente não mexemos.
Quem nos envia um projeto entrega também a relação com a sua empresa. Vale mais que o projeto. Tratamo-lo assim.
- NDAAssinado antes de abrirmos o desenho, não depois do orçamento.
- Não concorrênciaNo contrato há uma cláusula sobre o vosso cliente, vinte e quatro meses a partir do encerramento do projeto.
- InvisibilidadeNão aparecemos na proposta. Em reunião só vamos se nos levarem vocês. O nosso nome não está na máquina nem na placa.
- Pedidos diretosSe uma fábrica nos contactar diretamente e na zona estiverem a trabalhar vocês, encaminhamos o pedido para vocês.
02 A fronteira
Onde termina o vosso trabalho e começa o nosso.
Nós escrevemos o controle que leva o modelo para produção, no robô e no PLC que já têm. Não regras escritas à mão: modelos que funcionam quando a peça muda de posição, ou quando na oficina muda a luz.
Vocês
- Mecânica e EOAT.
- Quadro elétrico e cablagem.
- PLC e segurança.
- Layout, montagem, teste em campo.
- A relação com o cliente.
Nós
- Aquisição de imagens e construção do dataset.
- Treinamento e validação do modelo.
- Inferência na máquina.
- A interface com o vosso PLC.
- Monitorização do modelo ao longo do tempo.
Comunicamos com o PLC em TCP/IP, Profinet ou EtherNet/IP. O modelo entregamos em ONNX. Roda num PC industrial com placa gráfica dentro do quadro, não na cloud: as imagens dos vossos clientes não saem da fábrica.
03 Antes de o prometer
Antes de prometerem ao cliente, mostrem-nos.
Enviem uma foto da peça, a tolerância e o tempo de ciclo. Em dois dias úteis, recebem um documento de duas páginas com uma de três respostas. É gratuito, e se o caso não for viável, dizemos, mesmo que isso nos custe o trabalho.
-
Viável.
Está escrita a margem que garantimos e como a medimos no teste.
-
Viável com ressalvas.
Está escrito o que precisa de ser alterado antes: a iluminação, a pega, a forma como a peça chega, o tempo de ciclo.
-
Não viável.
Está escrito porquê. Se existir outra forma de resolver esse problema, escrevemos na mesma, mesmo que não o façamos nós.
04 O que fica convosco
Se amanhã deixarem de nos contactar, a instalação continua a funcionar.
- O modelo treinado entregamos exportado. Funciona sem nós.
- Os datasets anotados são vossos, imagens incluídas. Não os reutilizamos para outros trabalhos sem vos perguntar.
- O código de integração fica no vosso repositório. Não no nosso.
- A taxa paga a monitorização e o re-treinamento. Se a cancelarem, o sistema não para: deixa apenas de melhorar.
O motivo pelo qual a taxa existe é que os modelos se desgastam. Muda o fornecedor da chapa, muda a luz no setor em fevereiro, e a percentagem de falsos descartes sobe sem que ninguém tenha mexido em nada. Isso é o que nós monitorizamos.
05 Quem está por trás
Somos novos, e somos nós a dizê-lo.
Collimo nasce dentro da Firmamento e, por enquanto, é um projeto, não uma empresa separada. Quando tiver trabalho suficiente, caminhará sozinha. Escrevemos isto aqui porque é o tipo de coisa que se descobre na mesma, e convém lê-lo de nós.
Ainda não temos clientes para mostrar. Por isso, o primeiro passo é gratuito e o pagamento final está ligado a um limite escrito: o risco tiramo-vo-lo nós, já que ainda não podemos tirá-lo com referências.
06 O caso
Enviem o caso.
Precisa de pouco. Uma foto da peça, mesmo tirada com o telemóvel. O que o robô deve fazer. A tolerância e o tempo de ciclo. Se tiverem o desenho, melhor, e se não tiverem, começa-se na mesma.
Recebido.
Respondemos em dois dias úteis com uma de três coisas: viável, viável com ressalvas, não viável. Com o porquê, nos três casos.
Se entretanto precisarem de falar, o endereço está no fim da página.
Porquê agora
Os primeiros três projetos aceitamos em condições que não repetiremos, porque precisamos de referências para mostrar. Não é uma promoção com contagem decrescente: quando os três estiverem reservados, acaba.