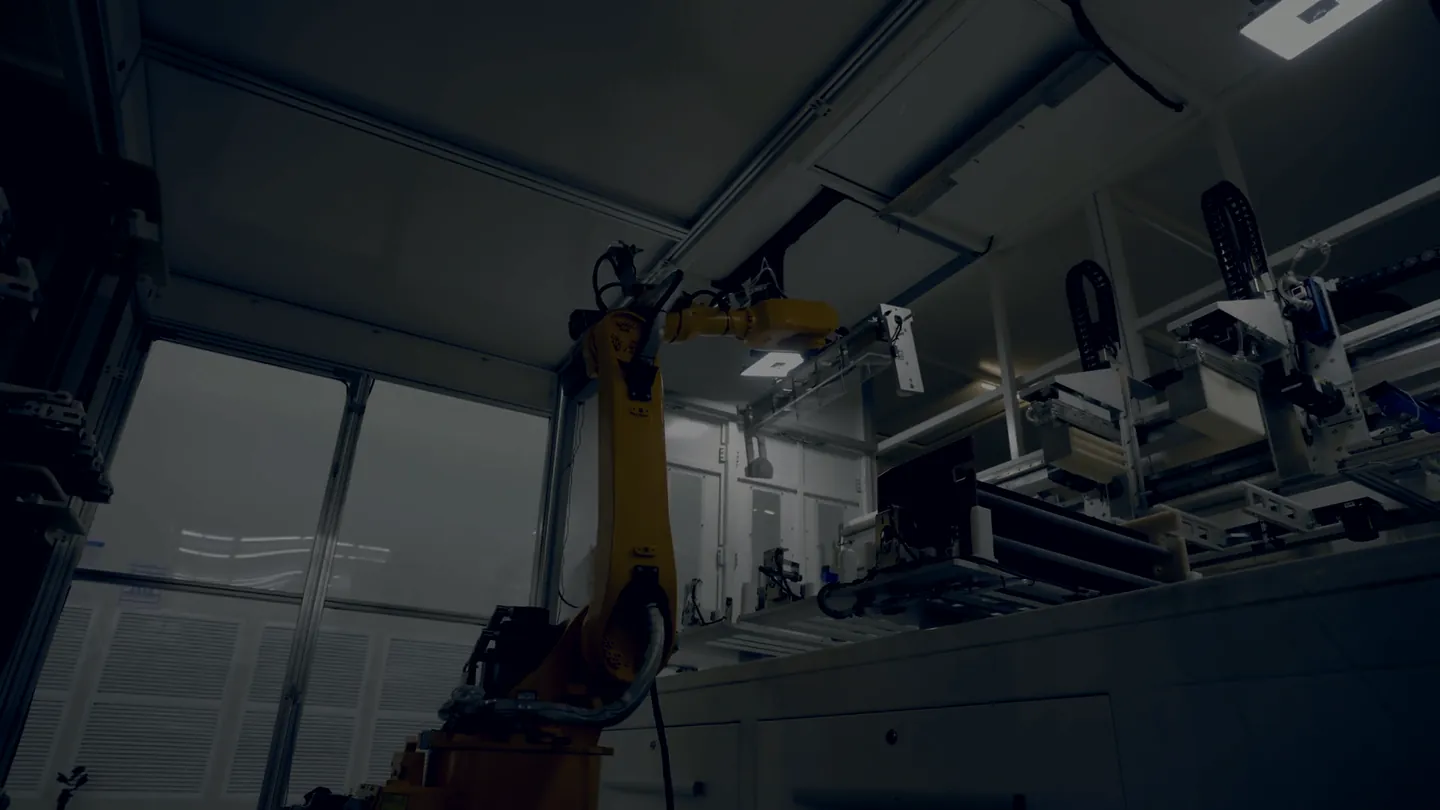
Software de viziune artificială pentru celule robotizate
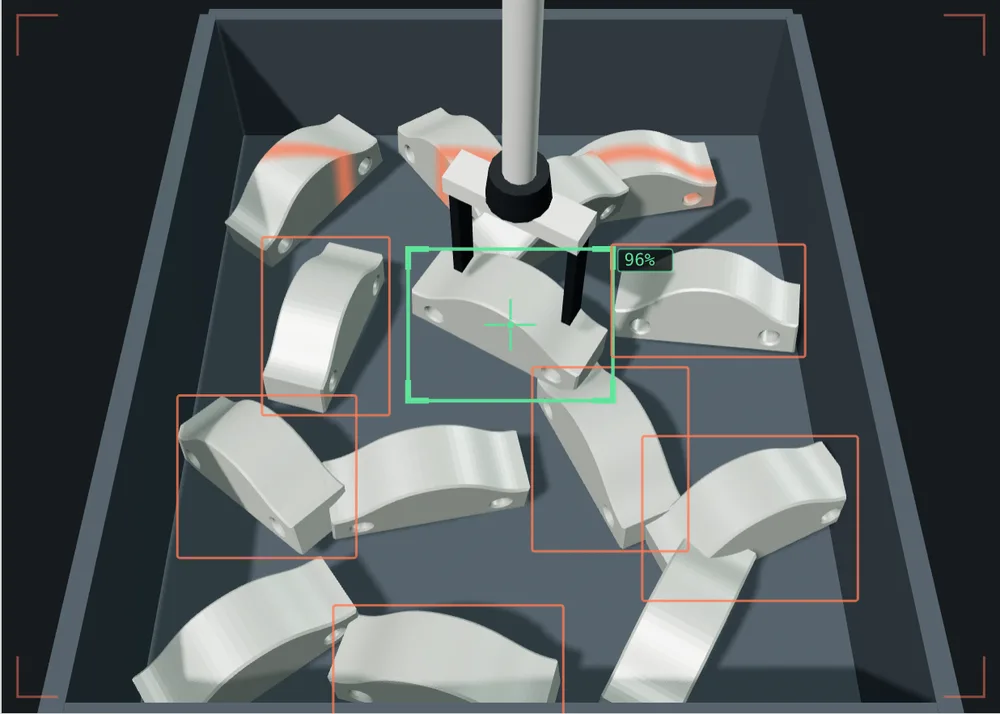
Spunem robotului de unde să apuce. Clientul rămâne al dumneavoastră.
Și la linie ce să rebutați. Modelul îl antrenăm pe piesele reale ale clientului dumneavoastră.
Filmare de arhivă, nu este o instalație a noastră.
01 Clientul vostru
Pe clientul dumneavoastră nu ne punem mâna.
Cine ne trimite un proiect ne predă și relația cu firma sa. Aceasta valorează mai mult decât proiectul. O tratăm așa.
- NDASemnat înainte să deschidem desenul, nu după ofertă.
- NeconcurențăContractul conține o clauză privind clientul dumneavoastră, douăzeci și patru de luni de la încheierea proiectului.
- InvizibilitateNu apărem în ofertă. La întâlniri venim doar dacă ne aduceți dumneavoastră. Numele nostru nu apare pe mașină și nu apare pe plăcuță.
- Solicitări directeDacă o fabrică ne scrie direct și în zona respectivă lucrați dumneavoastră, redirecționăm solicitarea către dumneavoastră.
02 Limita
Unde se termină munca dumneavoastră și începe a noastră.
Noi scriem controlul care duce modelul în producție, pe robot și pe PLC-ul pe care îl aveți deja. Nu reguli scrise manual: modele care rezistă când piesa își schimbă poziția sau când în atelier se schimbă lumina.
Dumneavoastră
- Mecanică și EOAT.
- Tablou electric și cablaj.
- PLC și securitate.
- Amenajare, montaj, testare în teren.
- Relația cu clientul.
Noi
- Achiziționarea imaginilor și construirea setului de date.
- Antrenarea și validarea modelului.
- Inferență la bordul mașinii.
- Interfața către PLC-ul dumneavoastră.
- Monitorizarea modelului în timp.
Comunicăm cu PLC-ul prin TCP/IP, Profinet sau EtherNet/IP. Modelul vi-l livrăm în format ONNX. Rulează pe un PC industrial cu placă video în tablou, nu în cloud: imaginile clienților dumneavoastră nu părăsesc fabrica.
03 Înainte de a promite
Înainte să promițiți clientului, arătați-ne cazul.
Trimiteți o fotografie a piesei, toleranța și timpul de ciclu. În două zile lucrătoare primiți un document de două pagini cu una dintre cele trei răspunsuri. E gratuit, iar dacă cazul nu se justifică, vă spunem, chiar dacă ne costă lucrarea.
-
Fezabil.
Este specificat pragul pe care îl garantăm și cum îl măsurăm la testare.
-
Fezabil cu rezerve.
Este specificat ce trebuie schimbat înainte: iluminarea, prinderea, modul în care ajunge piesa, timpul de ciclu.
-
Nefezabil.
Este specificat motivul. Dacă există o altă modalitate de a rezolva problema, v-o scriem oricum, chiar dacă nu o facem noi.
04 Ce rămâne pentru voi
Dacă mâine încetați să ne mai apelați, instalația continuă să funcționeze.
- Modelul antrenat vi-l livrăm exportat. Rulează fără noi.
- Seturile de date adnotate sunt ale dumneavoastră, inclusiv imaginile. Nu le refolosim pentru alte lucrări fără să vă întrebăm.
- Codul de integrare se află în repository-ul dumneavoastră. Nu în al nostru.
- Abonamentul plătește monitorizarea și reantrenarea. Dacă îl reziliați, sistemul nu se oprește: doar încetează să se îmbunătățească.
Motivul pentru care există abonamentul este că modelele se degradează. Se schimbă furnizorul tablei, se schimbă lumina în atelier în februarie, și procentul de rebuturi false crește fără ca nimeni să fi atins ceva. Asta o monitorizăm noi.
05 Cine este în spate
Suntem noi, și o spunem noi.
Collimo a apărut în cadrul Firmamento și deocamdată este un proiect, nu o societate separată. Când va avea suficientă muncă, va funcționa independent. Scriem aici pentru că este genul de informație care se află oricum, și e mai bine să o citiți de la noi.
Nu avem încă clienți de arătat. De aceea primul pas este gratuit, iar plata finală este legată de un prag scris: riscul vi-l luăm noi din mână, deoarece nu putem încă să vi-l luăm prin referințe.
06 Cazul
Trimiteți cazul.
E nevoie de puțin. O fotografie a piesei, chiar făcută cu telefonul. Ce trebuie să facă robotul. Toleranța și timpul de ciclu. Dacă aveți desenul, e mai bine, iar dacă nu, se pornește oricum.
Primit.
Răspundem în două zile lucrătoare cu una dintre cele trei variante: fezabil, fezabil cu rezerve, nefezabil. Cu motivul, în toate cele trei cazuri.
Dacă între timp doriți să discutați, adresa este la finalul paginii.
De ce acum
Primele trei proiecte le preluăm în condiții pe care nu le vom repeta, pentru că ne trebuie referințe de arătat. Nu este o promoție cu numărătoare inversă: când cele trei sunt luate, se termină.