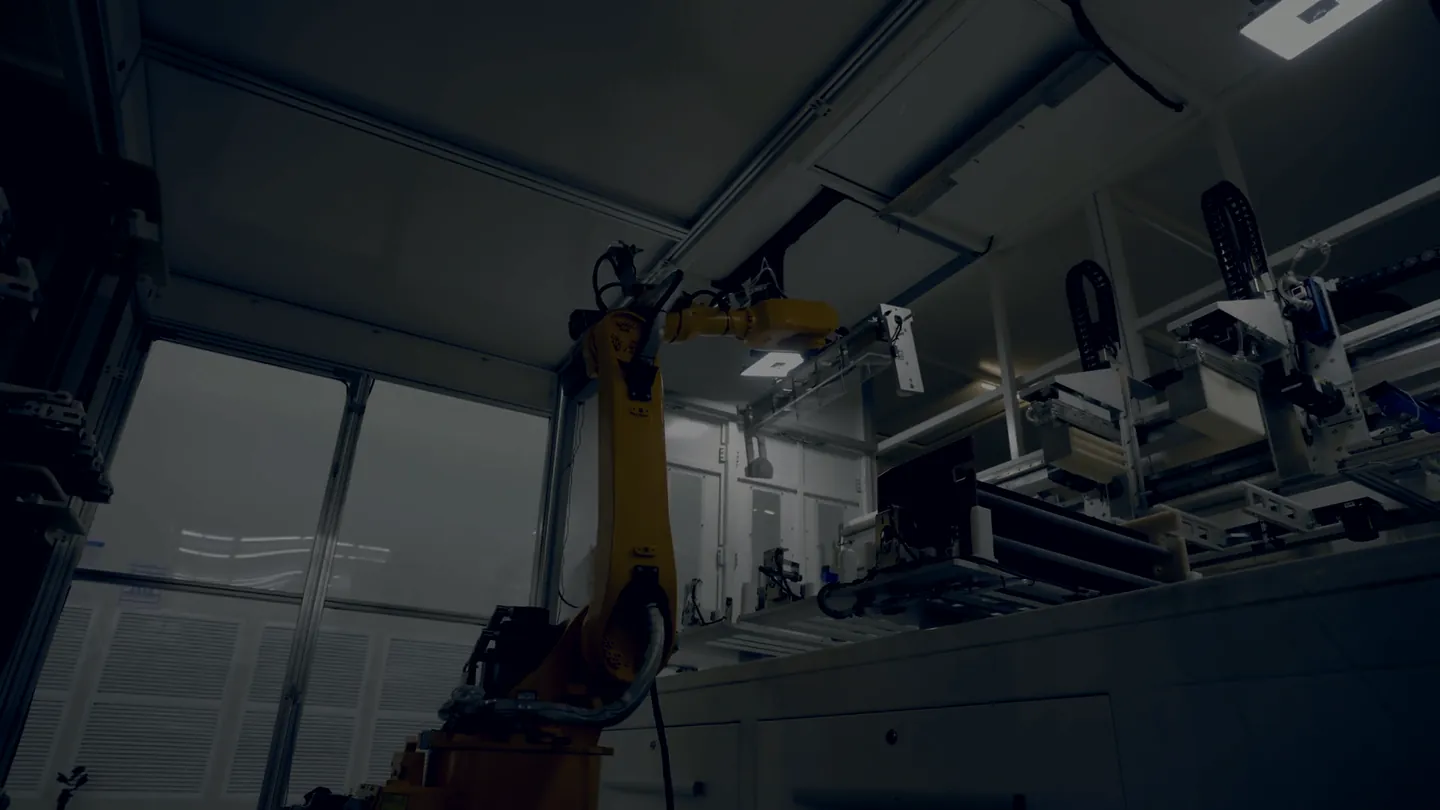
Datorseendeprogramvara för robotceller
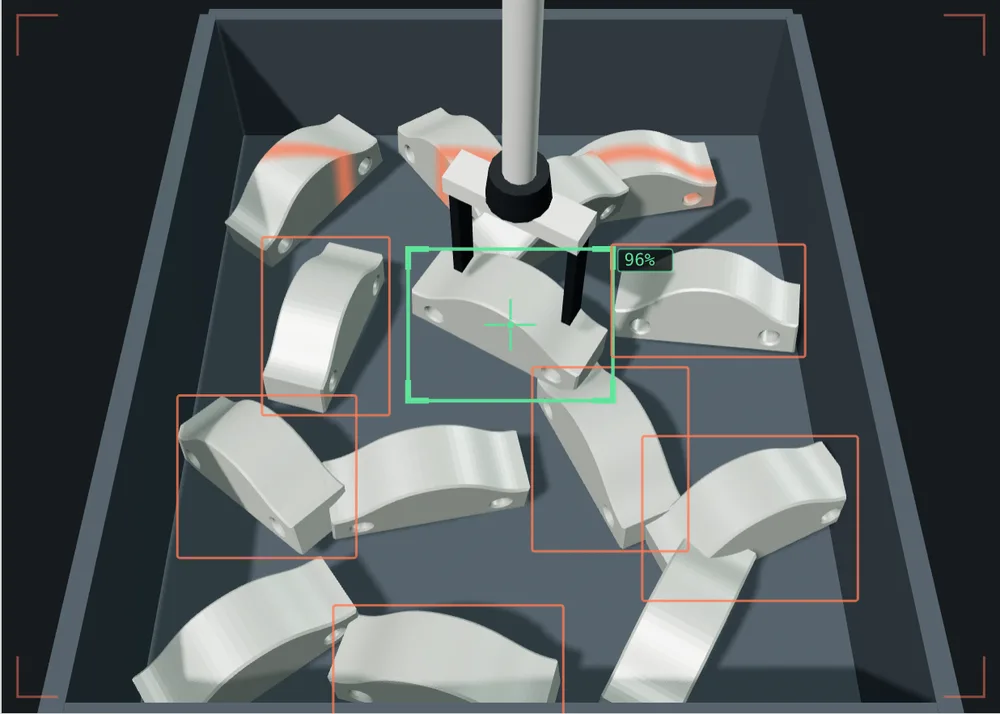
Vi säger åt roboten var den ska greppa. Kunden förblir er.
Och till linjen vad som ska kasseras. Modellen tränar vi på kundens riktiga delar.
Arkivfilm, inte vår egen anläggning.
01 Er kund
På er kund lägger vi oss inte.
Den som skickar ett projekt överlämnar också relationen med sitt företag. Den är värd mer än projektet. Så här hanterar vi den.
- NDAUndertecknat innan vi öppnar ritningen, inte efter offert.
- Ingen konkurrensAvtalet innehåller en klausul om er kund, tjugofyra månader från projektets avslut.
- OsynlighetVi syns inte i offerter. På möten är vi bara med om ni tar med oss. Vårt namn står varken på maskinen eller på skylten.
- Direkta förfrågningarOm en fabrik kontaktar oss direkt och ni jobbar i det området, vidarebefordrar vi förfrågan till er.
02 Gränsen
Var ert arbete slutar och vårt börjar.
Vi skriver själva kontrollen som för modellen till produktion, på roboten och PLC:n ni redan har. Inga handskrivna regler: modeller som fungerar när delens position ändras, eller när ljuset i verkstaden skiftar.
Ni
- Mekanik och EOAT.
- Elskåp och kablage.
- PLC och säkerhet.
- Layout, montering, driftsättning på plats.
- Relation med kunden.
Vi
- Bildinsamling och datasetbygge.
- Träning och validering av modellen.
- Inferens på maskinen.
- Gränssnitt mot er PLC.
- Övervakning av modellen över tid.
Vi pratar med PLC:n via TCP/IP, Profinet eller EtherNet/IP. Modellen levererar vi i ONNX. Den körs på en industri-PC med grafikkort i skåpet, inte i molnet: era kunders bilder lämnar inte anläggningen.
03 Innan ni lovar
Innan ni lovar kunden, låt oss titta.
Skicka ett foto på delen, toleransen och cykeltiden. Inom två arbetsdagar får ni ett tvåsidigt dokument med ett av tre svar. Det är kostnadsfritt, och om fallet inte håller säger vi det, även när det kostar oss jobbet.
-
Genomförbart.
Där står vilken tröskel vi garanterar och hur vi mäter den vid driftsättningen.
-
Genomförbart med reservationer.
Där står vad som måste ändras först: belysning, gripdon, hur detaljen anländer, cykeltiden.
-
Inte genomförbart.
Där står varför. Om det finns ett annat sätt att lösa problemet skriver vi det ändå, även om vi inte gör det själva.
04 Vad som återstår för er
Om ni slutar kontakta oss imorgon fortsätter anläggningen att gå.
- Den tränade modellen levererar vi exporterad. Den fungerar utan oss.
- De annoterade dataseten är era, inklusive bilder. Vi återanvänder dem inte för andra jobb utan att fråga.
- Integrationskoden ligger i ert repository. Inte i vårt.
- Avgiften betalar övervakning och omträning. Om ni säger upp den stannar inte systemet: det slutar bara att förbättras.
Anledningen till att avgiften finns är att modeller slits. Leverantören av plåten byts, ljuset i verkstaden ändras i februari, och andelen falska kassationer stiger utan att någon rört något. Det tittar vi på.
05 Vem som står bakom
Vi är nya, och det säger vi själva.
Collimo startade inom Firmamento och är för närvarande ett projekt, inte ett eget bolag. När det får tillräckligt med jobb går det på egna ben. Vi skriver det här eftersom det är sådant man ändå upptäcker, och det är bättre att läsa det från oss.
Vi har inga kunder att visa än. Därför är första steget gratis och sista betalningen är kopplad till en skriftlig tröskel: risken tar vi från er, eftersom vi inte kan ta bort den med referenser än.
06 Ärendet
Skicka ärendet.
Det behövs lite. Ett foto på detaljen, även taget med telefon. Vad roboten ska göra. Toleransen och cykeltiden. Om ni har ritningen är det bättre, men om ni inte har den börjar vi ändå.
Mottaget.
Vi svarar inom två arbetsdagar med ett av tre alternativ: genomförbart, genomförbart med reservationer, inte genomförbart. Med motiveringen i alla tre fallen.
Om ni behöver prata om det under tiden finns adressen längst ner på sidan.
Varför nu
De tre första projekten tar vi till villkor som vi inte upprepar, eftersom vi behöver referenser att visa. Det är ingen kampanj med nedräkning: när de tre är tagna är det slut.